
Marsmondmission MMX
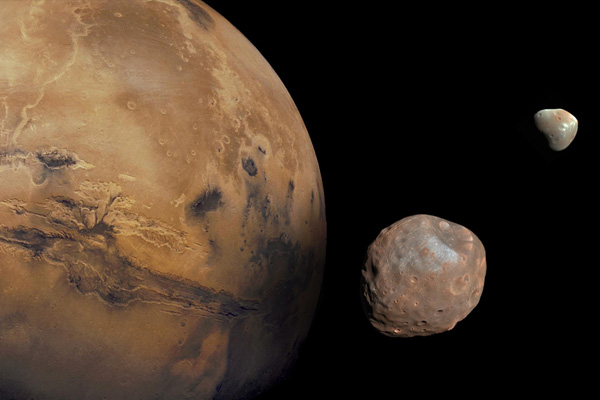

NASA
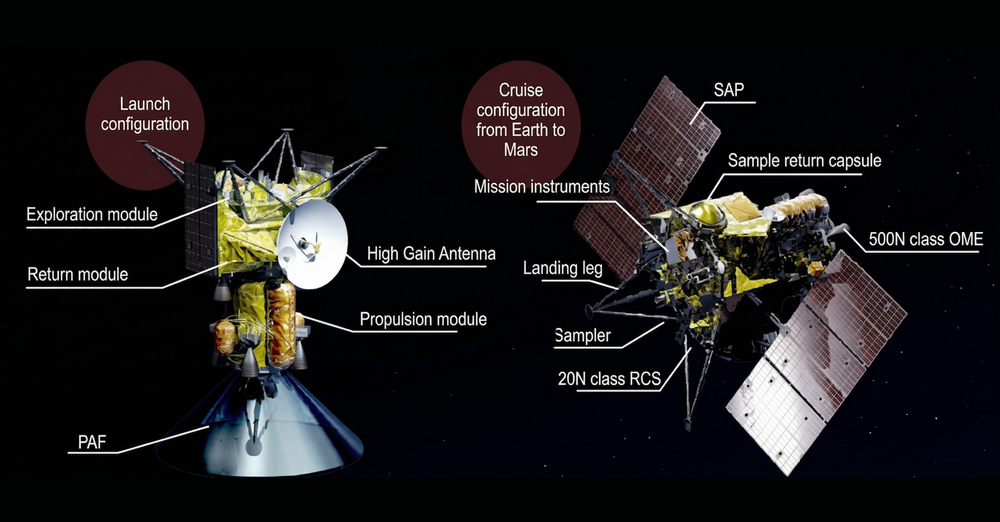
JAXA
Martian Moons eXploration (MMX) ist eine Mission der japanischen Raumfahrtorganisation JAXA mit internationalen Beiträgen unter anderem von NASA, ESA, der französischen Raumfahrtagentur CNES und dem Deutschen Zentrum für Luft- und Raumfahrt (DLR).
Am 19. Oktober 2026 startete die MMX-Raumsonde mit einer H3-Trägerrakete vom japanischen Weltraumbahnhof Tanegashima. Nach den erfolgreichen Asteroidenmissionen Hayabusa und Hayabusa2 setzt Japan damit sein Programm zur Erforschung kleiner Himmelskörper und zur Rückführung außerirdischer Proben fort.
Die Raumsonde soll nach etwa einjähriger Flugzeit den Mars erreichen und anschließend dessen Monde Phobos und Deimos aus der Umlaufbahn untersuchen. Für 2029 ist die Landung des deutsch-französischen Rovers Idefix® auf Phobos vorgesehen. Er wird die Oberfläche erkunden und wissenschaftliche Messungen durchführen. Zusätzlich sollen Bodenproben von Phobos entnommen und voraussichtlich 2031 zur Erde gebracht werden.
Ein zentrales wissenschaftliches Ziel der Mission ist die Frage nach der Entstehung der beiden Marsmonde. Die Forschenden untersuchen außerdem, welche Eigenschaften das Oberflächenmaterial besitzt und ob sich darin Material nachweisen lässt, das durch Einschläge vom Mars auf Phobos gelangt ist.
Aufbau der MMX-Raumsonde
Die MMX-Raumsonde besteht aus drei Hauptmodulen:
- Explorationsmodul: Es trägt die wissenschaftlichen Instrumente, die Einrichtungen zur Probenentnahme und den Rover Idefix®.
- Rückkehrmodul: Es enthält die Kapsel, mit der die gesammelten Proben zur Erde transportiert werden sollen.
- Antriebsmodul: Es stellt die für wesentliche Flugmanöver benötigten Antriebssysteme und Treibstoffvorräte bereit.
Ein Rover aus Europa: Idefix®
Der rund 25 Kilogramm schwere Rover Idefix® wurde gemeinsam vom DLR und der französischen Raumfahrtagentur CNES entwickelt. Er soll die physikalischen, mechanischen und mineralogischen Eigenschaften der Phobosoberfläche untersuchen und zugleich neue Technologien zur Fortbewegung unter extrem geringer Schwerkraft erproben.
Die Messungen des Rovers ergänzen die Beobachtungen der MMX-Raumsonde aus dem Orbit. Sie sollen außerdem dazu beitragen, die Bedingungen an der Oberfläche besser einzuschätzen und die spätere Probenentnahme durch die Raumsonde vorzubereiten.
Der Rover soll während eines vorbereitenden Anflugs der MMX-Raumsonde aus einer Höhe von etwa 40 bis 100 Metern über Phobos freigesetzt werden. Aufgrund der geringen Schwerkraft wird er langsam auf die Oberfläche sinken. Nach dem Aufsetzen und möglichen weiteren kleinen Sprüngen soll er sich selbstständig aufrichten und seine Solarpaneele entfalten.
Anschließend beginnt die auf rund drei Monate ausgelegte wissenschaftliche Betriebsphase. Während dieser Zeit wechseln sich Fahrten, Messungen, das Aufladen der Batterien und die Übertragung der gewonnenen Daten ab.
Eine direkte Funkverbindung zwischen Rover und Erde besteht nicht. Kommandos und Telemetriedaten werden deshalb über die MMX-Raumsonde übertragen.
Roverbetrieb am DLR in Köln und bei der CNES in Toulouse
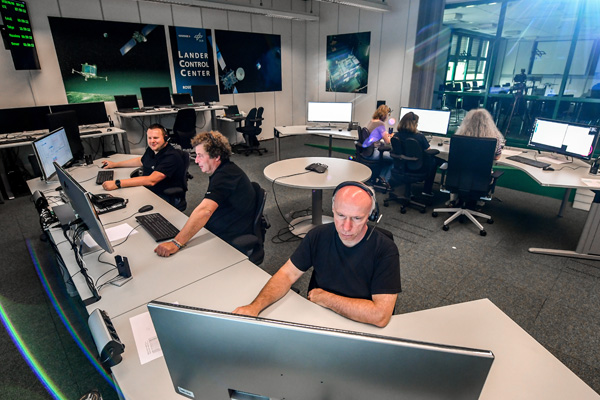
Der Betrieb von Idefix® wird gemeinsam vom Nutzerzentrum für Weltraumexperimente (Microgravity User Support Center, MUSC) des DLR in Köln und dem Kontrollzentrum der CNES in Toulouse durchgeführt.
Das MUSC übernimmt zusammen mit der Université Côte d’Azur die wissenschaftliche Leitung des Rovers und ist für das Payload Management verantwortlich.
Zu den Aufgaben des MUSC gehören insbesondere die wissenschaftliche Einsatzplanung, die Vorbereitung und Überprüfung der Kommandosequenzen sowie die Auswertung der vom Rover empfangenen Daten. Dabei werden die Fahrstrecken und Messprogramme unter Berücksichtigung der verfügbaren Energie, der Kommunikationsmöglichkeiten und der besonderen Bedingungen auf Phobos geplant.
Die beiden Kontrollzentren in Köln und Toulouse arbeiten eng zusammen und wechseln sich bei der Durchführung der Roveroperationen ab.
Eine besondere Herausforderung stellt die extrem geringe Schwerkraft auf Phobos dar. Seine Anziehungskraft ist ungefähr zweitausendmal schwächer als die der Erde. Der Rover muss sich daher sehr langsam und kontrolliert fortbewegen, damit seine Räder ausreichend Kontakt zum Untergrund behalten.
Die geplante Fahrgeschwindigkeit liegt unter einem Millimeter pro Sekunde. Sie wird an die tatsächlichen Eigenschaften der Oberfläche angepasst, sobald entsprechende Messdaten vorliegen.
Phobos auf den Grund gehen
Idefix® verfügt über vier wissenschaftliche Instrumentensysteme:
• Zwei Navigationskameras (NavCams)
• Zwei Radkameras (WheelCAMs)
• Das Infrarotradiometer miniRAD
• Das Raman-Spektrometer RAX
Navigationskameras und Radkameras
Die beiden nach vorne gerichteten Navigationskameras ermöglichen stereoskopische Aufnahmen des Geländes. Dadurch lassen sich Hindernisse erkennen, Fahrstrecken planen und wissenschaftlich interessante Oberflächenstrukturen untersuchen.
Die beiden Radkameras beobachten die Kontaktbereiche der linken Räder mit dem Boden. Sie erfassen unter anderem Radspuren, Eindringtiefen und Bewegungen des lockeren Oberflächenmaterials, des sogenannten Regoliths.
Anhand dieser Beobachtungen können Rückschlüsse auf die mechanischen Eigenschaften des Untergrunds gezogen werden. Kurze Bildsequenzen ermöglichen außerdem die Analyse des Fahrverhaltens. Eine Beleuchtung mit verschiedenfarbigen LEDs erlaubt zusätzliche Untersuchungen der Oberfläche.