Im Streben nach einer effizienteren Luftfahrt tendiert die Luft- und Raumfahrtindustrie zu Flugzeugkonstruktionen, die sich durch Flügel mit hoher Streckung und hoher Flexibilität auszeichnen. Diese Konstruktionen bieten zwar erhebliche aerodynamische Vorteile, sind jedoch möglicherweise anfälliger für schwach gedämpfte Schwingungsmoden oder sogar für instabile aeroelastische Modalkopplungen. Tritt dies auf, werden üblicherweise strukturelle Versteifungen oder eine Massenumverteilung eingesetzt, um die daraus resultierenden Strukturvibrationen zu mindern oder Instabilitäten sogar zu unterdrücken. Dies stellt eine passive Methode zur Erzielung einer Dämpfungsverstärkung dar. Ein attraktiverer Ansatz ist der Einsatz aktiver Technologien, um die Steuerflächen des Flugzeugs so auszulenken, dass die Schwingungen wirksam gedämpft werden. Dieses Konzept ist als „Active Flutter Suppression“ (AFS) oder aktive Dämpfungsverstärkung bekannt und gilt als gewichtseffizientere Lösung. Der Übergang dieser Technologien von der Theorie zur kommerziellen Realität erfordert jedoch eine strenge und sichere experimentelle Validierung.
Der SAFER²-Demonstrator: ein Maßstab für aktive Steuerungstechnologien
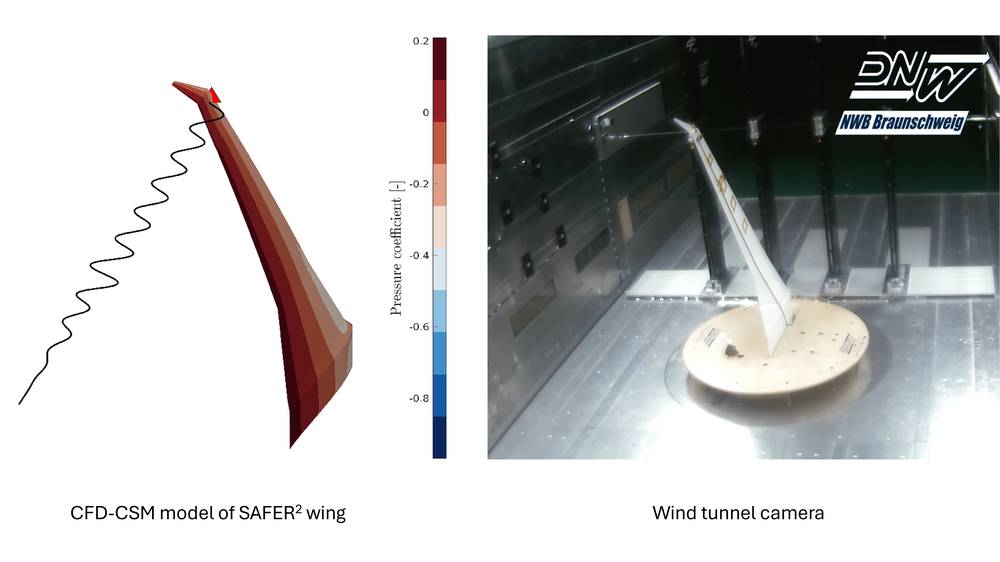
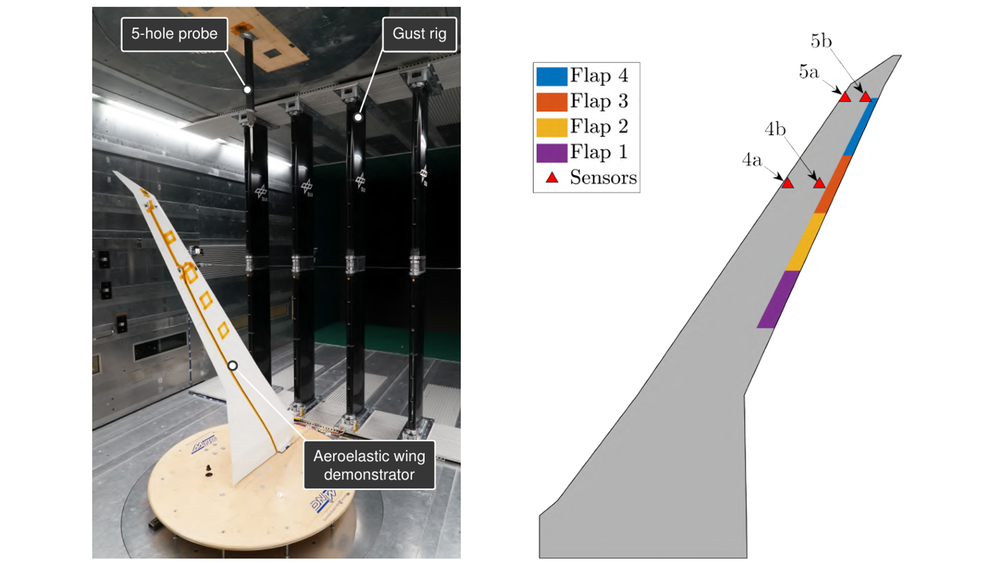
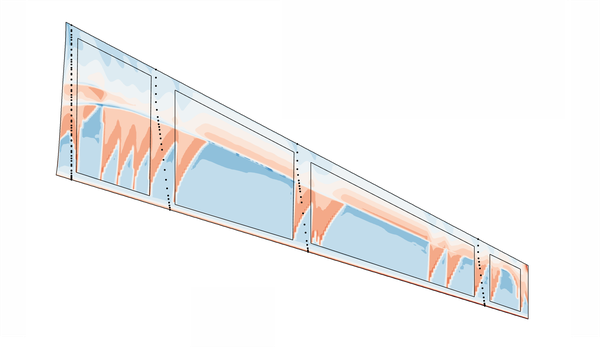
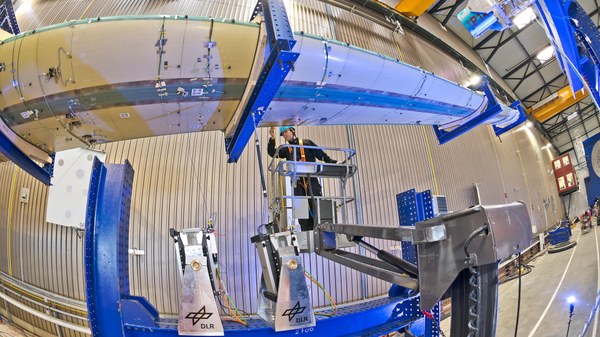
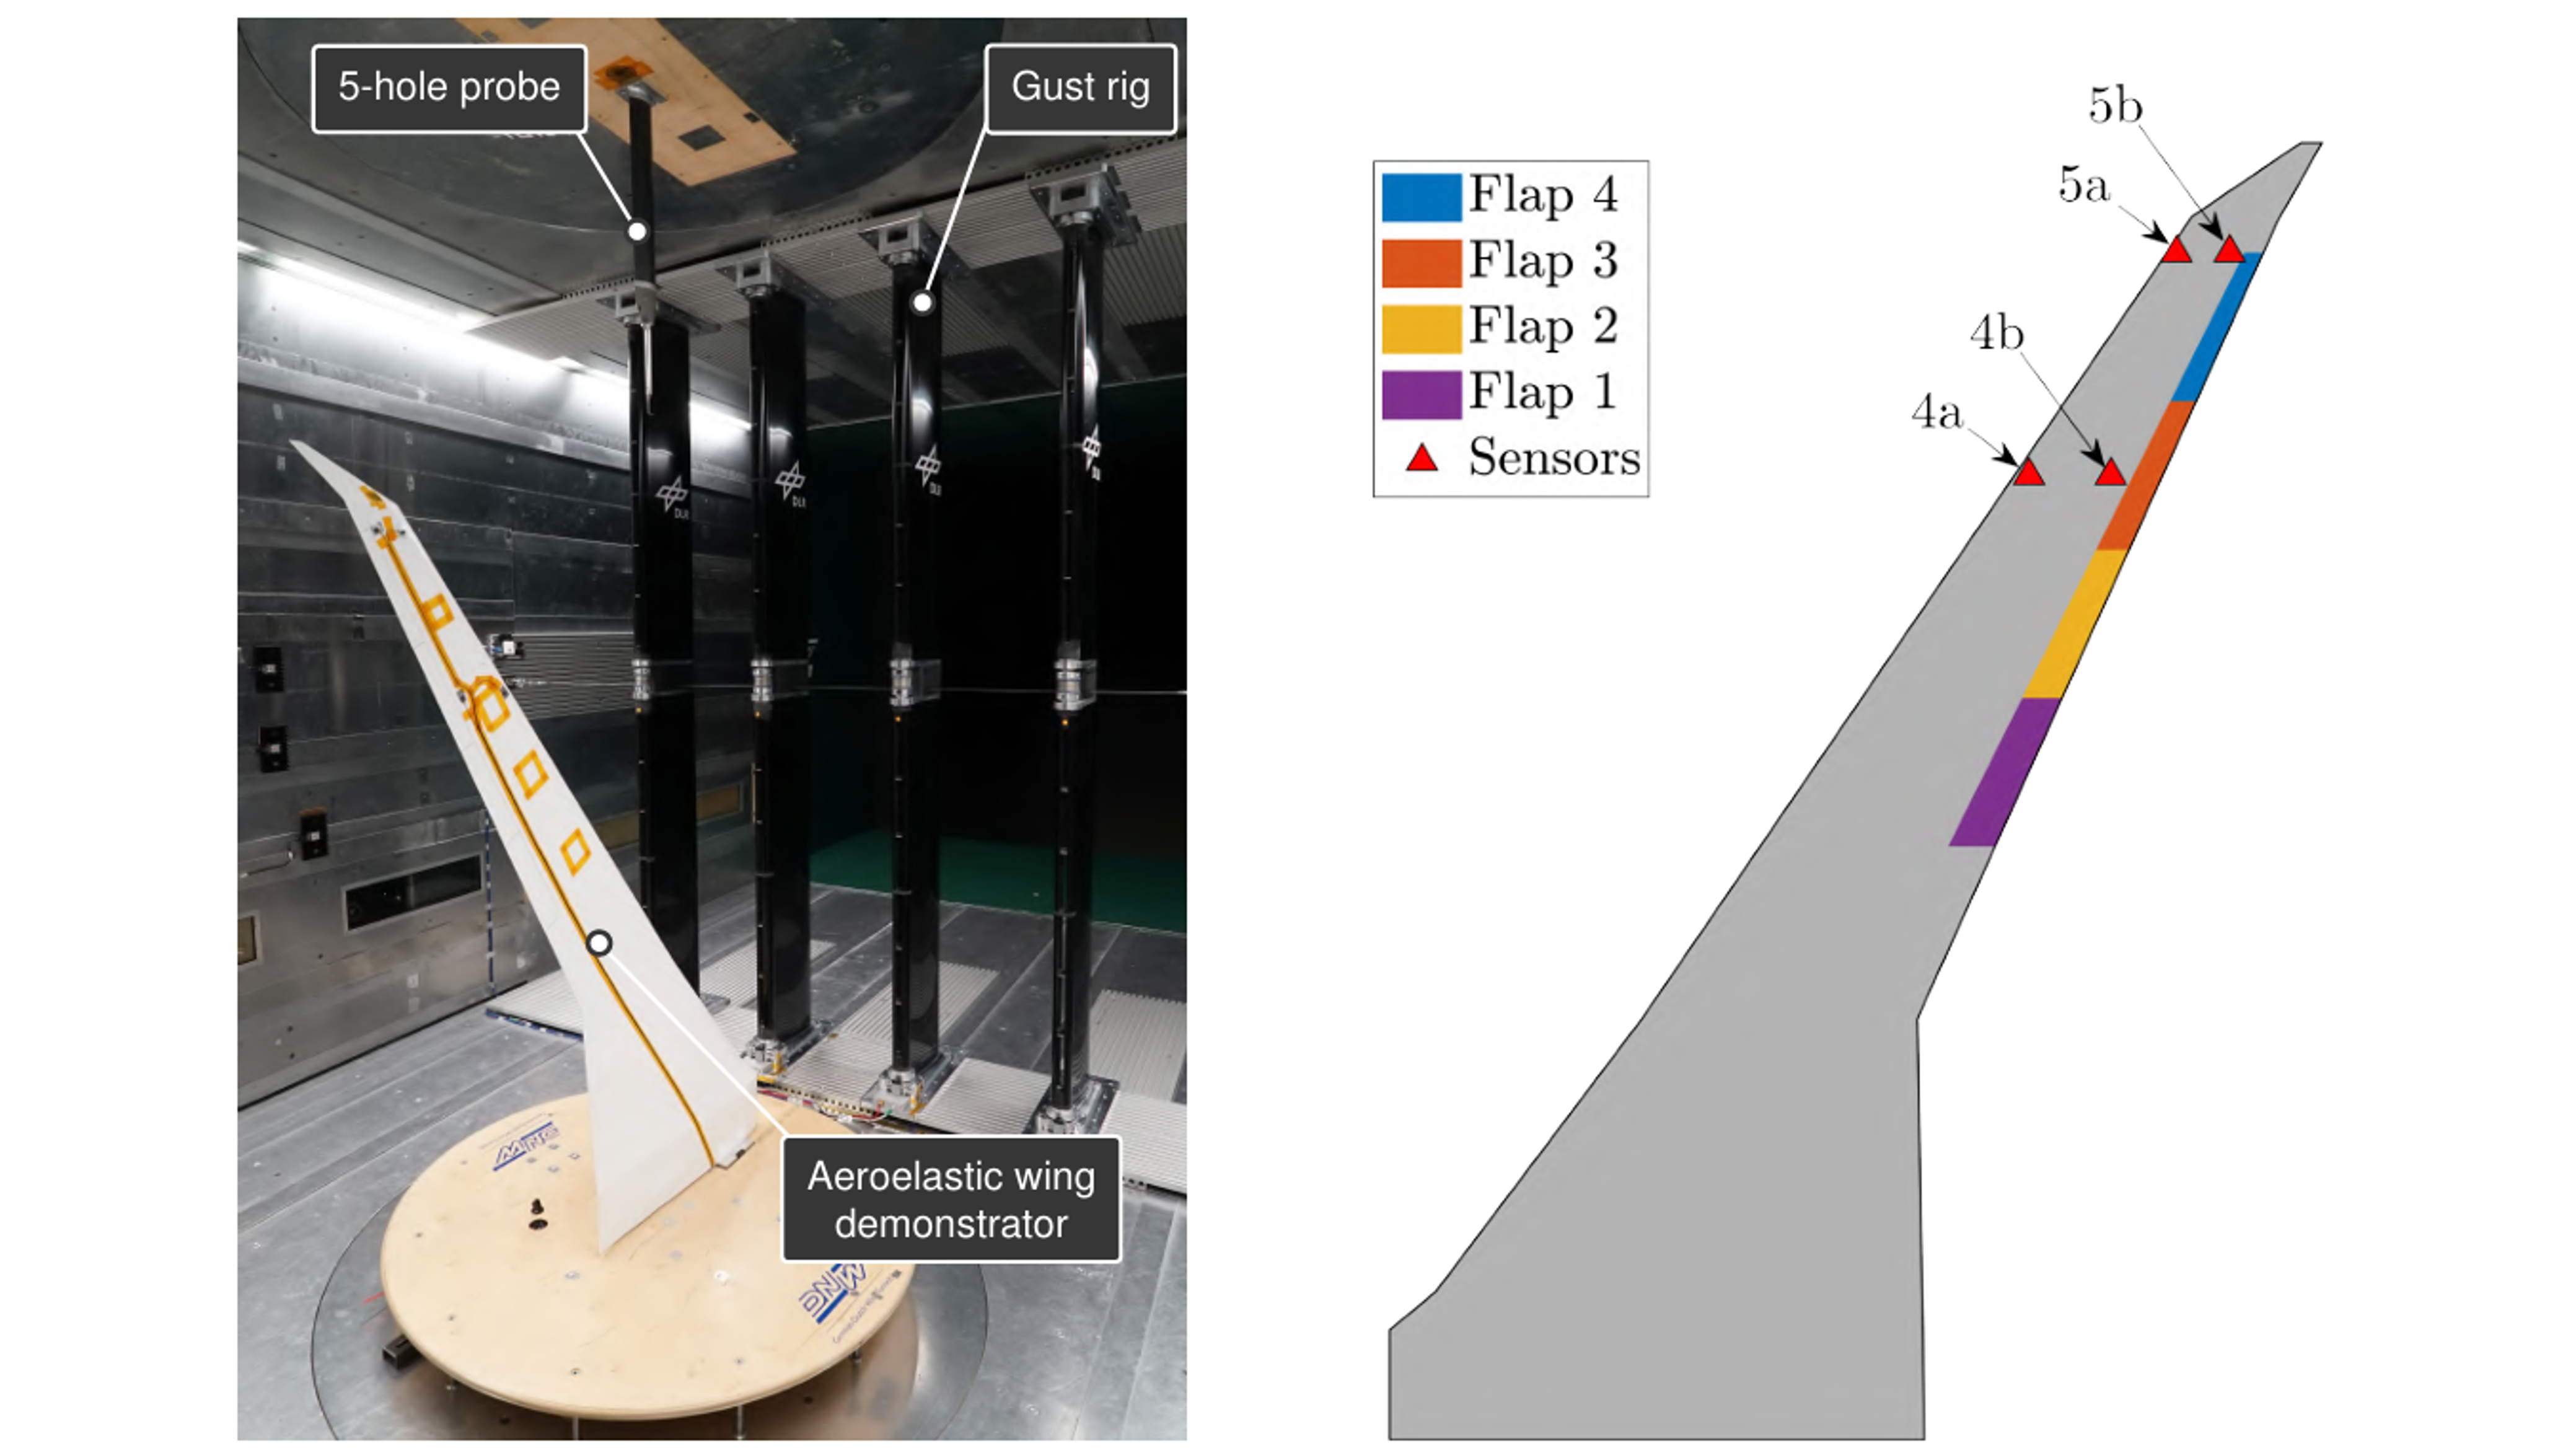
Um diesen Übergang voranzutreiben, wurde eine experimentelle Demonstration eines Reglers zur aktiven Dämpfungsverstärkung unter Verwendung des aeroelastischen Demonstrators SAFER² (Sensor and AI Fusion for Enhanced PeRformance and Reliability) durchgeführt. Bei diesem Referenzmodell handelt es sich um einen Pfeilflügel mit hohem Streckverhältnis, der mit vier Hinterkantenklappen und mehreren Beschleunigungssensoren ausgestattet ist, die sowohl zur Modellidentifikation als auch zur Reglerrückführung dienen. Die Tests fanden im Niedriggeschwindigkeitswindkanal des DNW Braunschweig (DNW-NWB) statt, der Windgeschwindigkeiten von bis zu 90 m/s erzeugen kann. Um den Dämpfungsverstärkungsregler zusätzlich zu beanspruchen, wurde stromaufwärts eine Ad-hoc-Böenvorrichtung installiert, um vertikale Böen zu erzeugen und so die turbulenten Bedingungen nachzubilden, denen ein Flugzeug im Flug begegnen könnte. Schließlich wurde eine Fünf-Loch-Drucksonde an der Decke des Windkanals angebracht, um den durch die Böen induzierten inkrementellen Böenwinkel zu messen. Die Installation des Flügels im DNW-NWB ist in Abb. 1 (links) dargestellt. Die Positionen der Steuerflächen und Sensoren sind in Abb. 1 (rechts) auf der Grundform des Flügels abgebildet. Weitere Informationen zum Demonstrator finden Sie in [1].
Abbildung 1: SAFER²-Flügel
Links: Flügel mit Böengenerator im Inneren des DNW-NWB, rechts: Anordnung der Steuerflächen und Sensoren
Ein sicherer Weg zur Instabilität: der Ansatz der gesättigten Destabilisierung/Stabilisierung
Eine der größten Herausforderungen beim Testen eines Reglers zur Dämpfungsverstärkung, der die Stabilität einer unter Flatterbedingungen stehenden Konfiguration wiederherstellen soll, ist das damit verbundene Risiko: Sollte ein stabilisierender Regler während eines Tests an einem von Natur aus instabilen Flügel ausfallen, könnte die daraus resultierende divergente Reaktion das Modell zerstören und den Windkanal erheblich beschädigen! Um dies zu vermeiden, wurde die gesättigte Destabilisierungs-/Stabilisierungsstrategie [2] angewendet. Diese Methode umfasst drei Hauptmerkmale und zwei unterschiedliche Regelkreise:
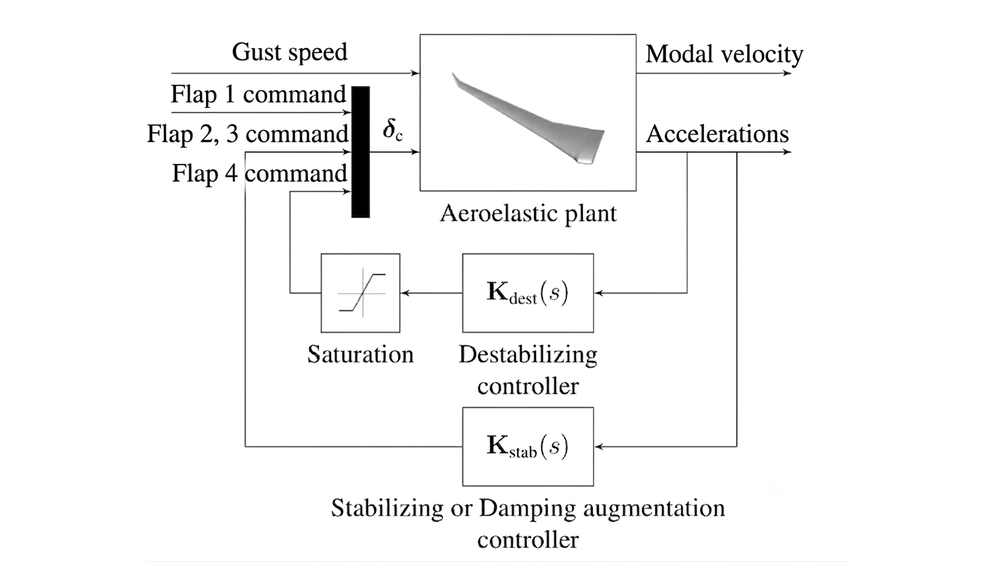
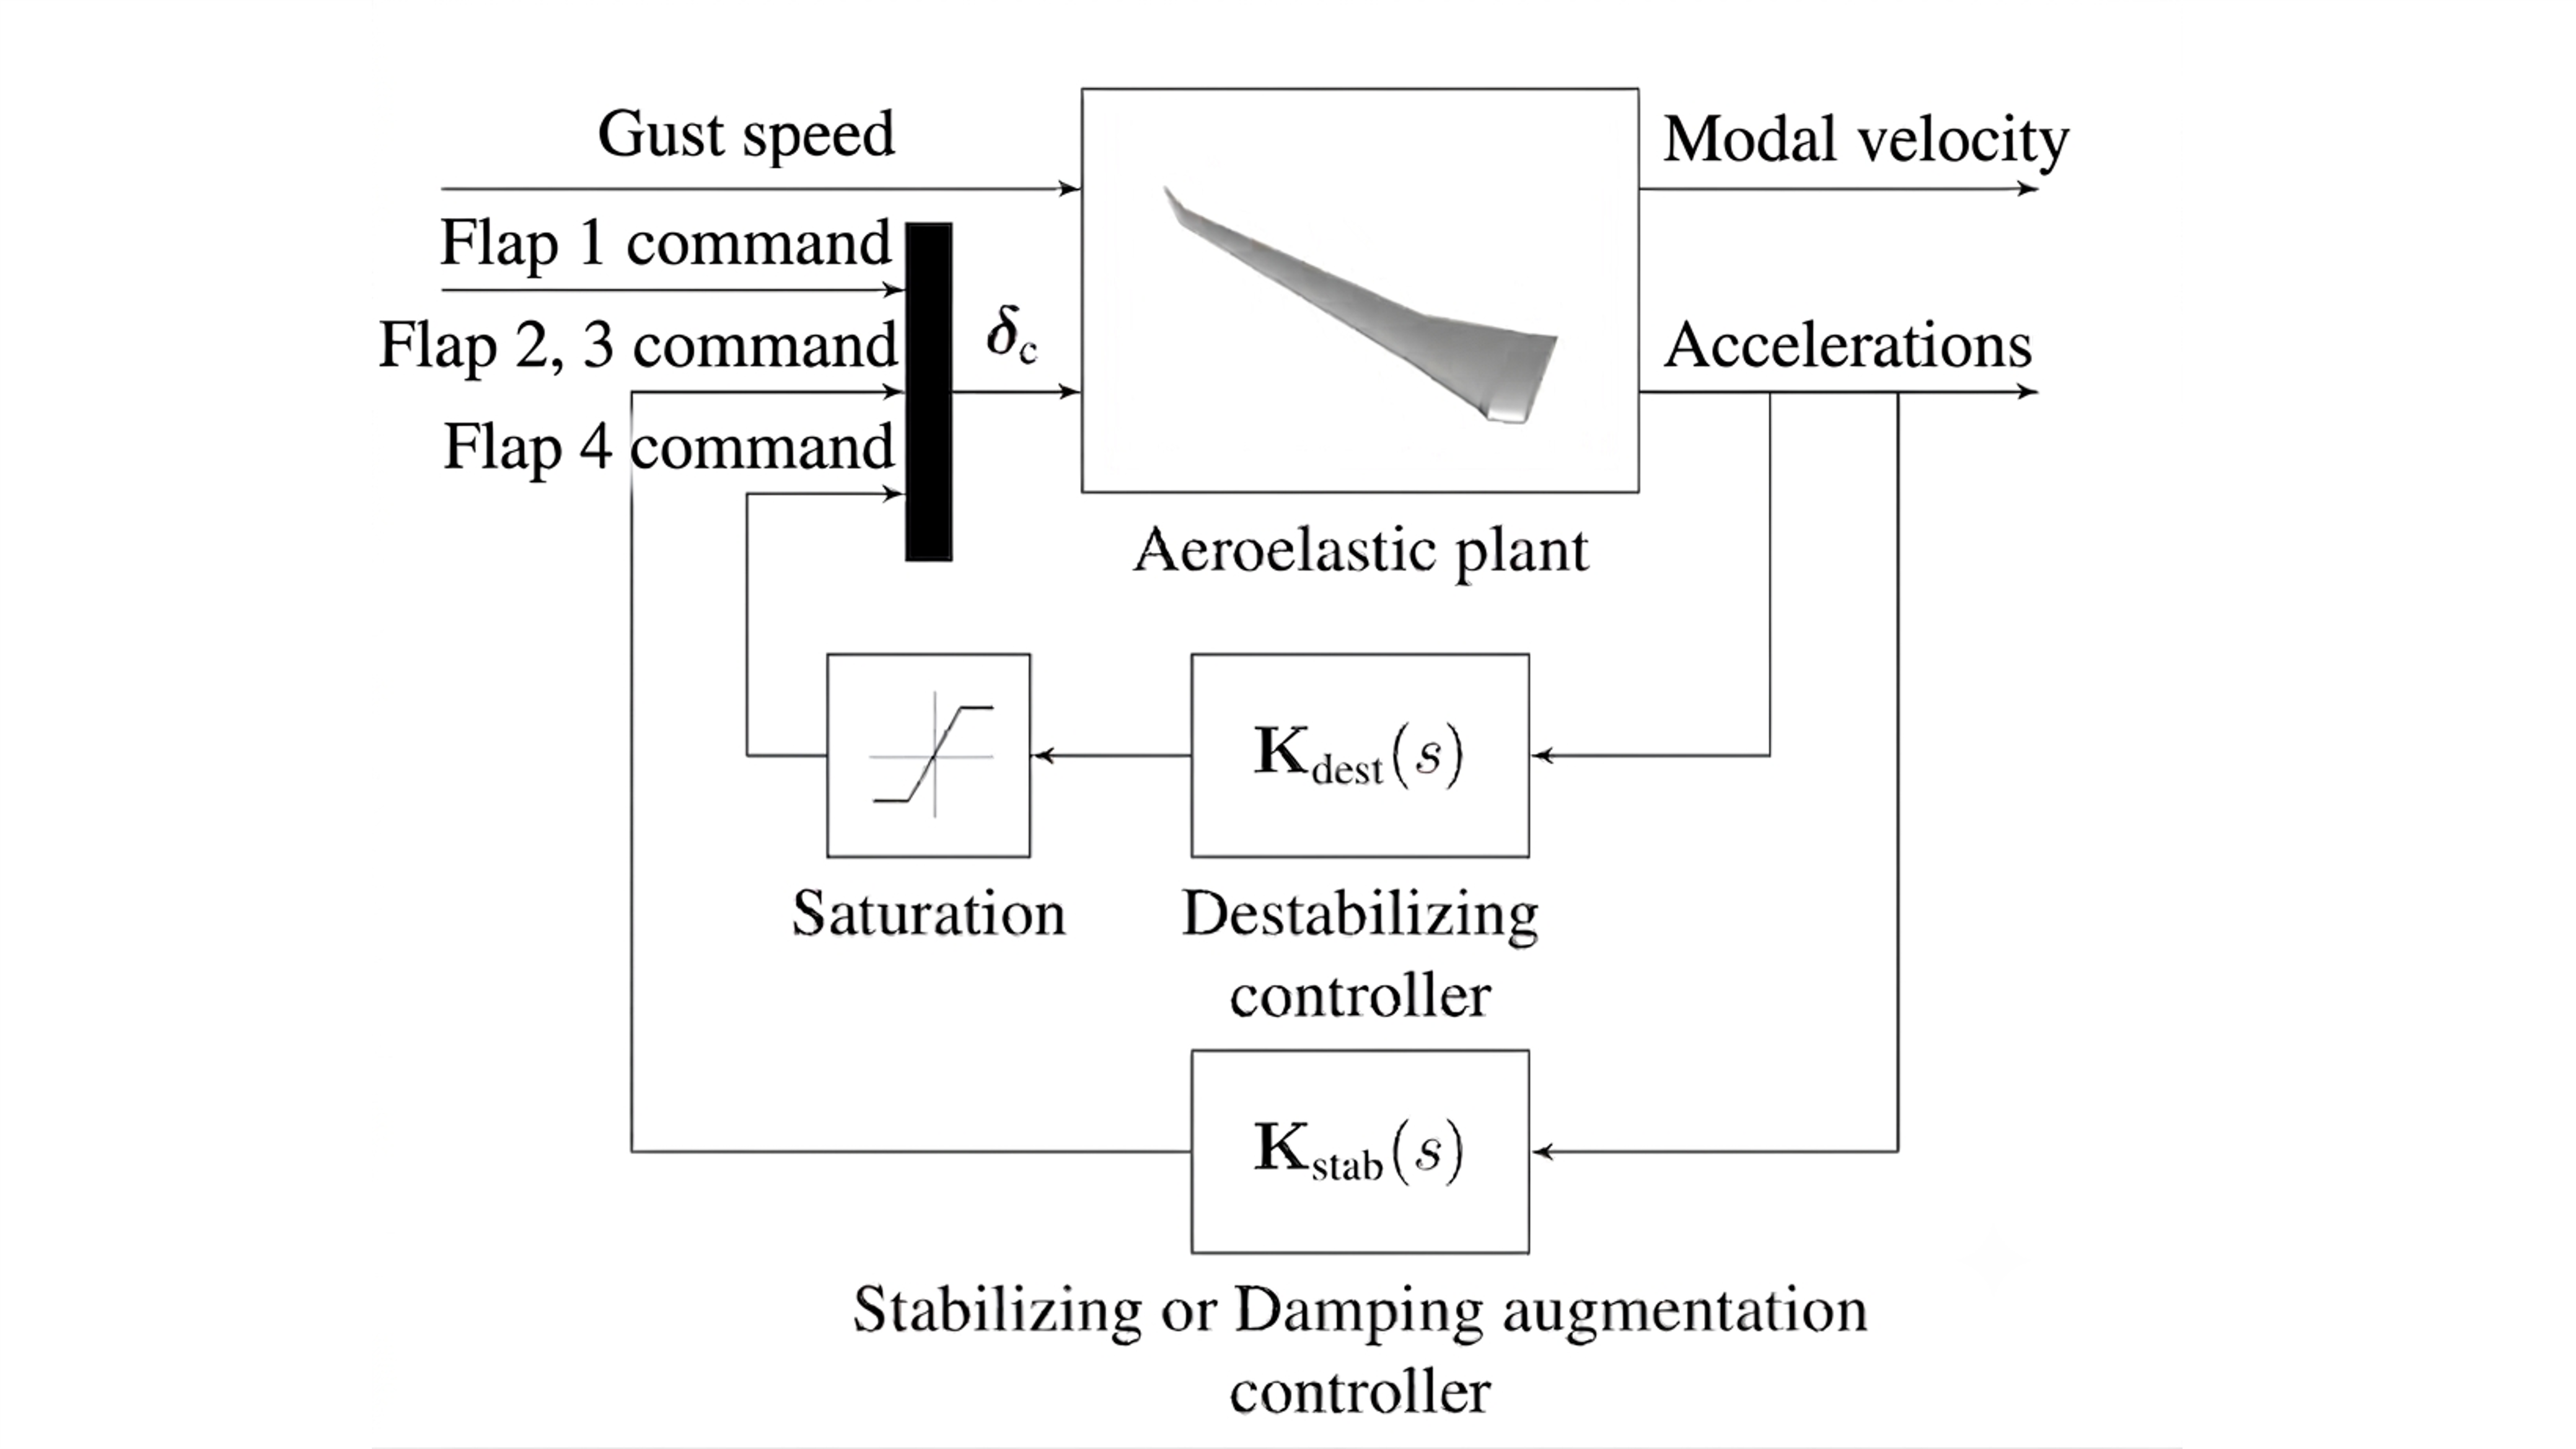
Der Destabilisierungsregelkreis: Dieser innere Regelkreis steuert eine bestimmte Bewegung der Steuerflächen, in diesem Fall die Bewegung von Klappe 4, um die Dämpfung des ersten Flügelbiegemodus (WB) künstlich zu verringern. Durch Anpassung der Verstärkung dieses spezifischen Reglers, die als „Destabilisierungsverstärkung“ bezeichnet wird, war es möglich, die Dämpfung des ersten WB-Modus des Flügels präzise von einem stabilen Wert von +10 % auf einen instabilen Wert von -2 % abzustimmen. Zusammenfassend stellt dieser Regelkreis einen „künstlichen Ansatz“ zur Erzeugung einer Instabilität dar.
Der Sättigungsblock: Eine entscheidende Neuerung in diesem Aufbau war die Einbindung eines Sättigungsblocks in den Destabilisierungsregelkreis. Wenn die Destabilisierungsverstärkung so eingestellt wurde, dass negative Dämpfungswerte – also instabile Zustände – erreicht wurden, begrenzte die Sättigung die Auslenkung der Klappe und zwang das System in eine kontrollierte Limit-Cycle-Oszillation (LCO) anstelle einer destruktiven, divergierenden Reaktion. Dies ermöglichte die sichere Untersuchung instabiler Konfigurationen, ohne dass herkömmliche „Flatter-Stopper“-Mechanismen erforderlich waren. Dadurch wurde die Instabilität sicher und beherrschbar.
Die Destabilisierungsschleife bzw. Dämpfungsverstärkungsschleife: Nachdem der Flügel sicher in die Instabilität „gedrängt“ worden war, bestand die nächste Aufgabe darin, ihn zu stabilisieren. Ein Stabilisierungsregler wurde unter Verwendung eines auf Modendämpfung ausgerichteten Ɦ∞ -Regelungskonzepts entwickelt. Durch die Erfassung der Flügelbewegung anhand der von den in Abb. 1 (rechts) dargestellten Sensoren gelieferten Beschleunigungswerte war der Regler in der Lage, die Klappen 2 und 3 kontinuierlich so auszulenken, dass die instabilen Schwingungen unterdrückt wurden. Dies ist der Regelkreis, der die Stabilität wiederherstellt.
Letztendlich ermöglichte diese Regelungsarchitektur (dargestellt in Abb. 2) die sichere Erprobung eines Reglers zur Dämpfungsverstärkung an einer instabilen Flügelkonfiguration.
Abbildung 2: Regelkreisarchitektur für Maßnahmen zur Dämpfungsverstärkung
Praxistest : Fallstudie und Überwachungseinstellungen
Die im vorigen Abschnitt beschriebenen Regelalgorithmen sind in einem ADwin-Pro II-Echtzeitregler implementiert, der die Beschleunigungssignale ausliest und die erforderlichen Klappenauslenkungen ansteuert. In diesem Artikel zeigen wir die Ergebnisse für zwei Hauptkonfigurationen unter den vielen untersuchten:
Die instabile Basislinie: Der destabilisierende Regler ist aktiv (auf einen Zielwert von -2 % Dämpfung abgestimmt), während der stabilisierende Regler ausgeschaltet bleibt.
Die kontrollierte Reaktion: Der destabilisierende Regler bleibt auf -2 % eingestellt, doch der stabilisierende Regler wird mit 1/4 seiner vollen Leistung aktiviert – eine Einstellung, die wir als SOFT-Konfiguration bezeichnen.
Warum wird 1/4 der Leistung verwendet? Diese Entscheidung ergab sich aus der Notwendigkeit präziser wissenschaftlicher Messungen. Um genau zu quantifizieren, wie viel Dämpfung der Stabilisierungsregelkreis dem Flügel hinzufügt, wurde eine in Echtzeit durchgeführte operative Modalanalyse (OMA) eingesetzt [3]. Die OMA diente als Online-Überwachungsinstrument, welches die Schwingungsdaten der Beschleunigungsmesser des Flügels analysierte, um dessen Modenparameter wie Eigenfrequenz, Dämpfungsverhältnisse und Modenformen zu ermitteln. In diesem Fall wurden die ermittelten Dämpfungsverhältnisse als Leistungskennzahl herangezogen, um die erzielte Dämpfungserhöhung zu quantifizieren. Bei Betrieb des Stabilisierungsreglers mit voller Leistung unterdrückte dieser die Schwingungen so effektiv, dass der Flügel nahezu statisch wurde. Dies ist zwar ideal für die Flugsicherheit, stellte jedoch für genaue Schwingungsmessungen – auf die sich das OMA-System stützt – eine Herausforderung für die Datenerfassung dar, da das Signal-Rausch-Verhältnis zu niedrig wurde. Durch die Reduzierung der Reglerleistung auf ein Viertel blieb der Flügel stabil, während gleichzeitig genügend Restschwingungen vorhanden waren, damit das OMA-System die Dämpfungssteigerung zuverlässig erfassen und validieren konnte. OMA wurde zudem eingesetzt, um den durch den destabilisierenden Regelkreis verursachten Dämpfungsverlust zu bewerten, wobei der Stabilisierungsregler ausgeschaltet war. Bei dieser Konfiguration wurden die Schwingungen jedoch absichtlich durch den Regelkreis verstärkt, sodass OMA die Modenparameter zuverlässig ermitteln konnte.
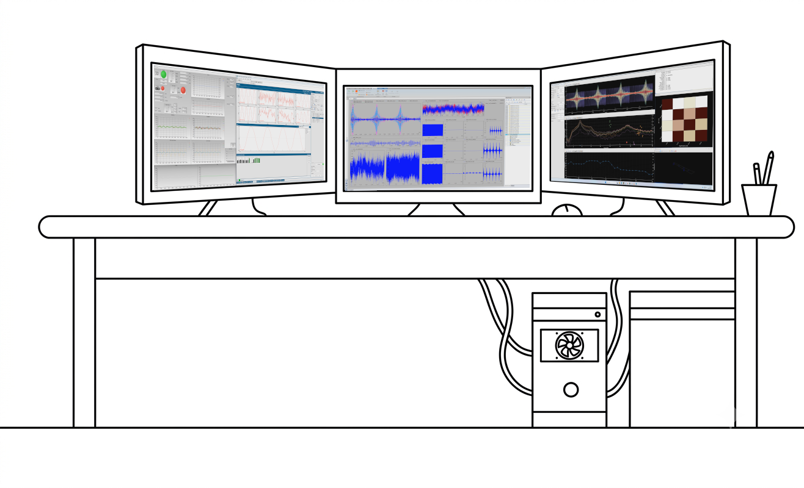
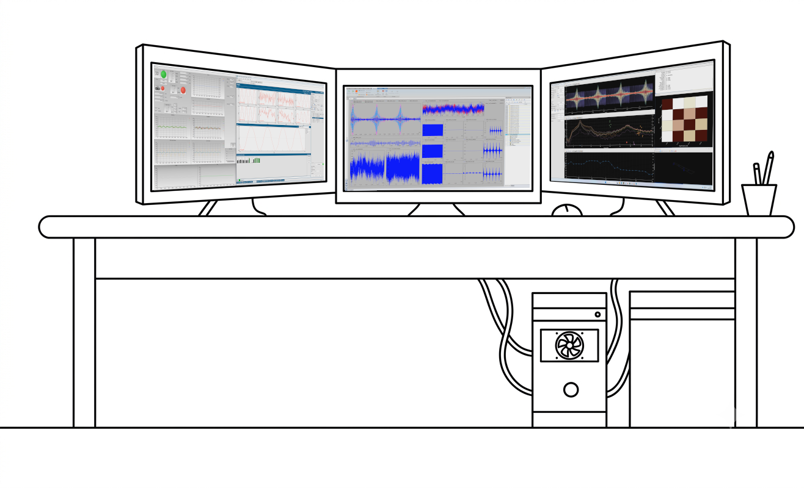
Darüber hinaus erwies OMA- sich als unverzichtbares Werkzeug, um die korrekte Durchführung der Tests zu gewährleisten, indem die Windkanalläufe in Kombination mit weiterer Software überwacht wurden. In der Praxis könnten die bereitgestellten Überwachungsfunktionen genutzt werden, um Fehlererkennung, Isolierung und Wiederherstellungslogik für Regler zu ermöglichen. Neben OMA, das im DLR-Online-Monitoring-System (OLM) lief, wurde die Benutzeroberfläche des Echtzeit-Reglers genutzt, um die Reglereinstellungen aus dem Kontrollraum heraus fernzusteuern. Die abschließende Überwachung der vom Demonstrator gesendeten und empfangenen Signale erfolgte mithilfe eines handelsüblichen Messsystems. Der daraus resultierende Überwachungsaufbau ist in Abb. 3 dargestellt. Dieser Aufbau ermöglichte die Echtzeitüberwachung der Versuchsdaten und erlaubte bei Bedarf die Anpassung der Reglereinstellungen.
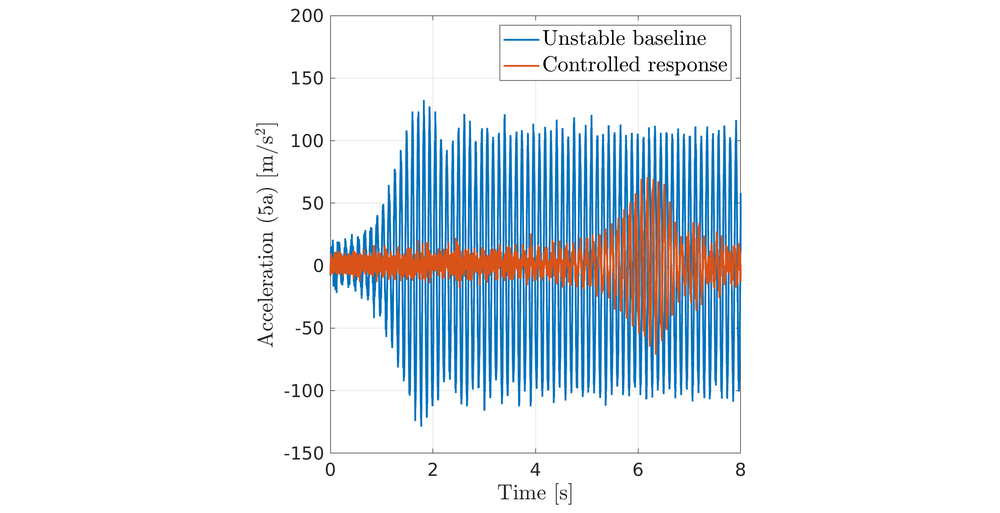
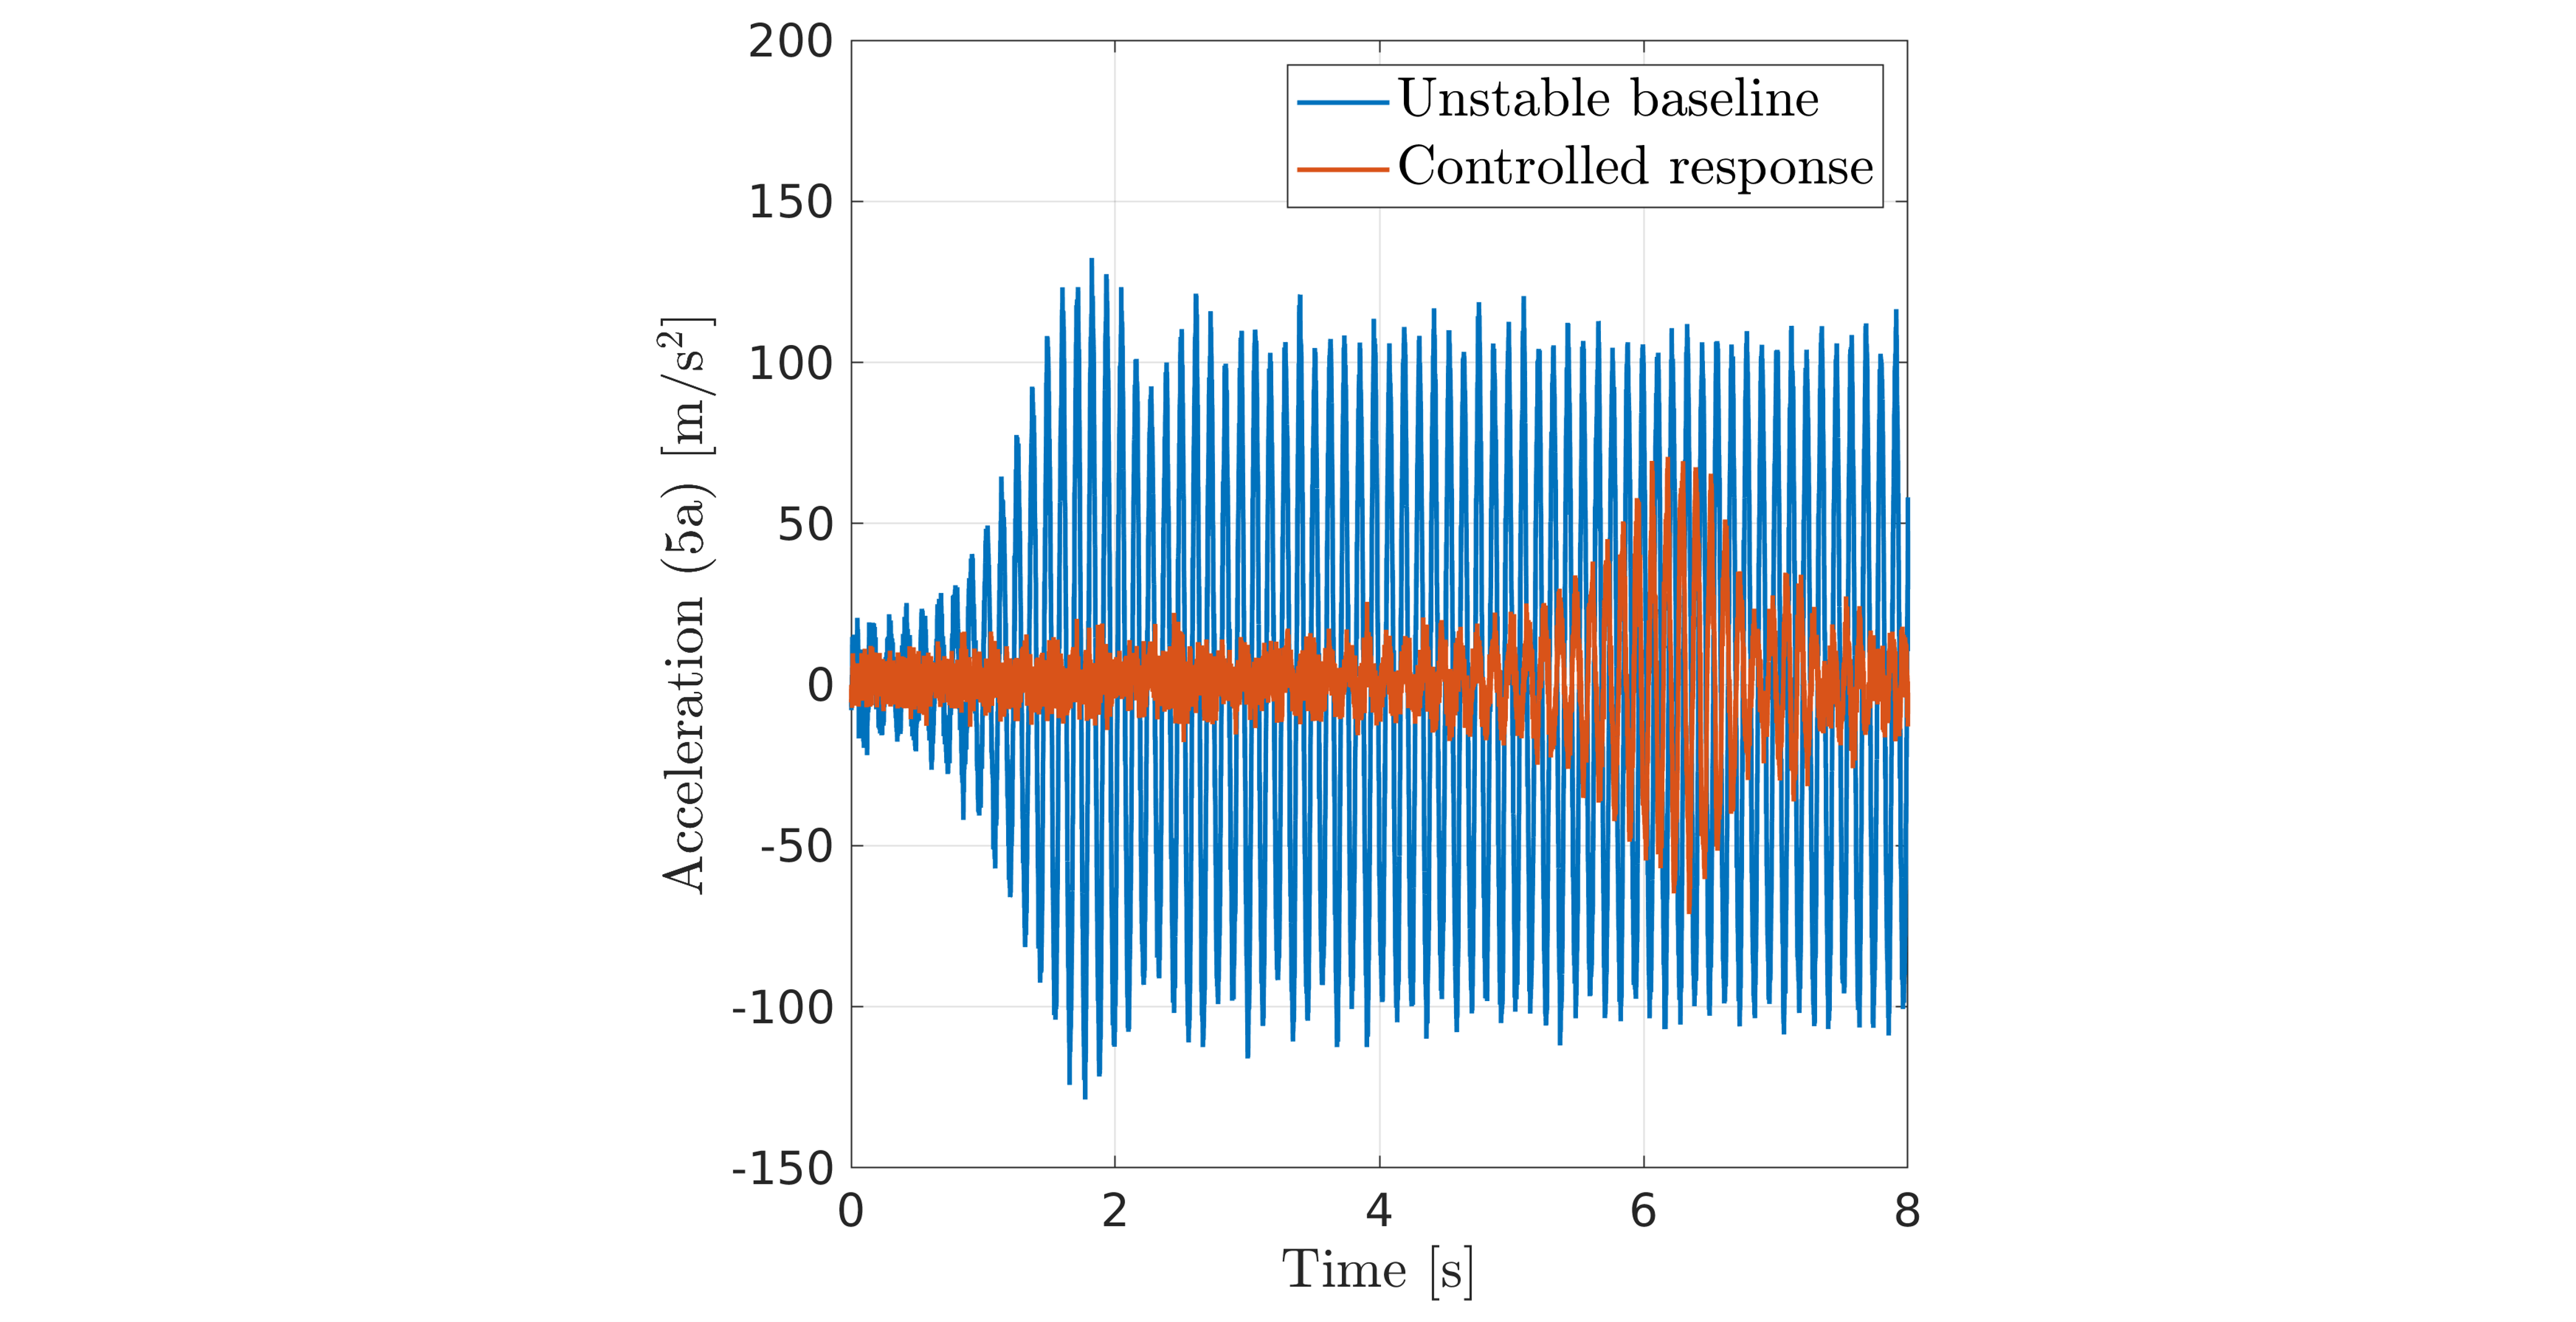
Die Kurve in Abb. 4 zeigt die von Sensor 5a gemessene Beschleunigung, die durch eine Sinus-Anregung mit durchlaufender Frequenz im Bereich von 2–15 Hz an Klappe Nr. 1 verursacht wurde. Bei der instabilen Grundkonfiguration geriet der Flügel aufgrund des Sättigungsblocks in einen LCO. Die anfängliche Flügelantwort vor der Sättigung der destabilisierenden Klappe war jedoch divergierend. Dies belegt, dass der destabilisierende Regler die beabsichtigte Instabilität erfolgreich hervorgerufen hat. In den stabilisierten Konfigurationen bestätigen sowohl die numerischen Modelle als auch die experimentellen Daten eine Rückkehr zur Stabilität. Dies spiegelt sich deutlich in der Zeitbereichsantwort wider, in der Schwingungen drastisch unterdrückt werden und die im instabilen Ausgangszustand vorhandene LCO vollständig beseitigt ist (siehe Abb. 4). Die verstärkte Reaktion zwischen etwa 5 und 7 Sekunden tritt auf, weil die Anregungsfrequenz in diesem Intervall mit der ersten WB-Schwingungsform übereinstimmt. Trotz dieser Zunahme der Antwortamplitude bleibt das geregelte System stabil.
Abbildung 4: Experimenteller Zeitverlauf aufgrund der Chirp-Anregung von Klappe 1 bei 50 m/s (rechts)
Die abschließende Validierung: Realer Windkanal im Vergleich zu CFD-CSM-Simulationen mit Reglerdynamik
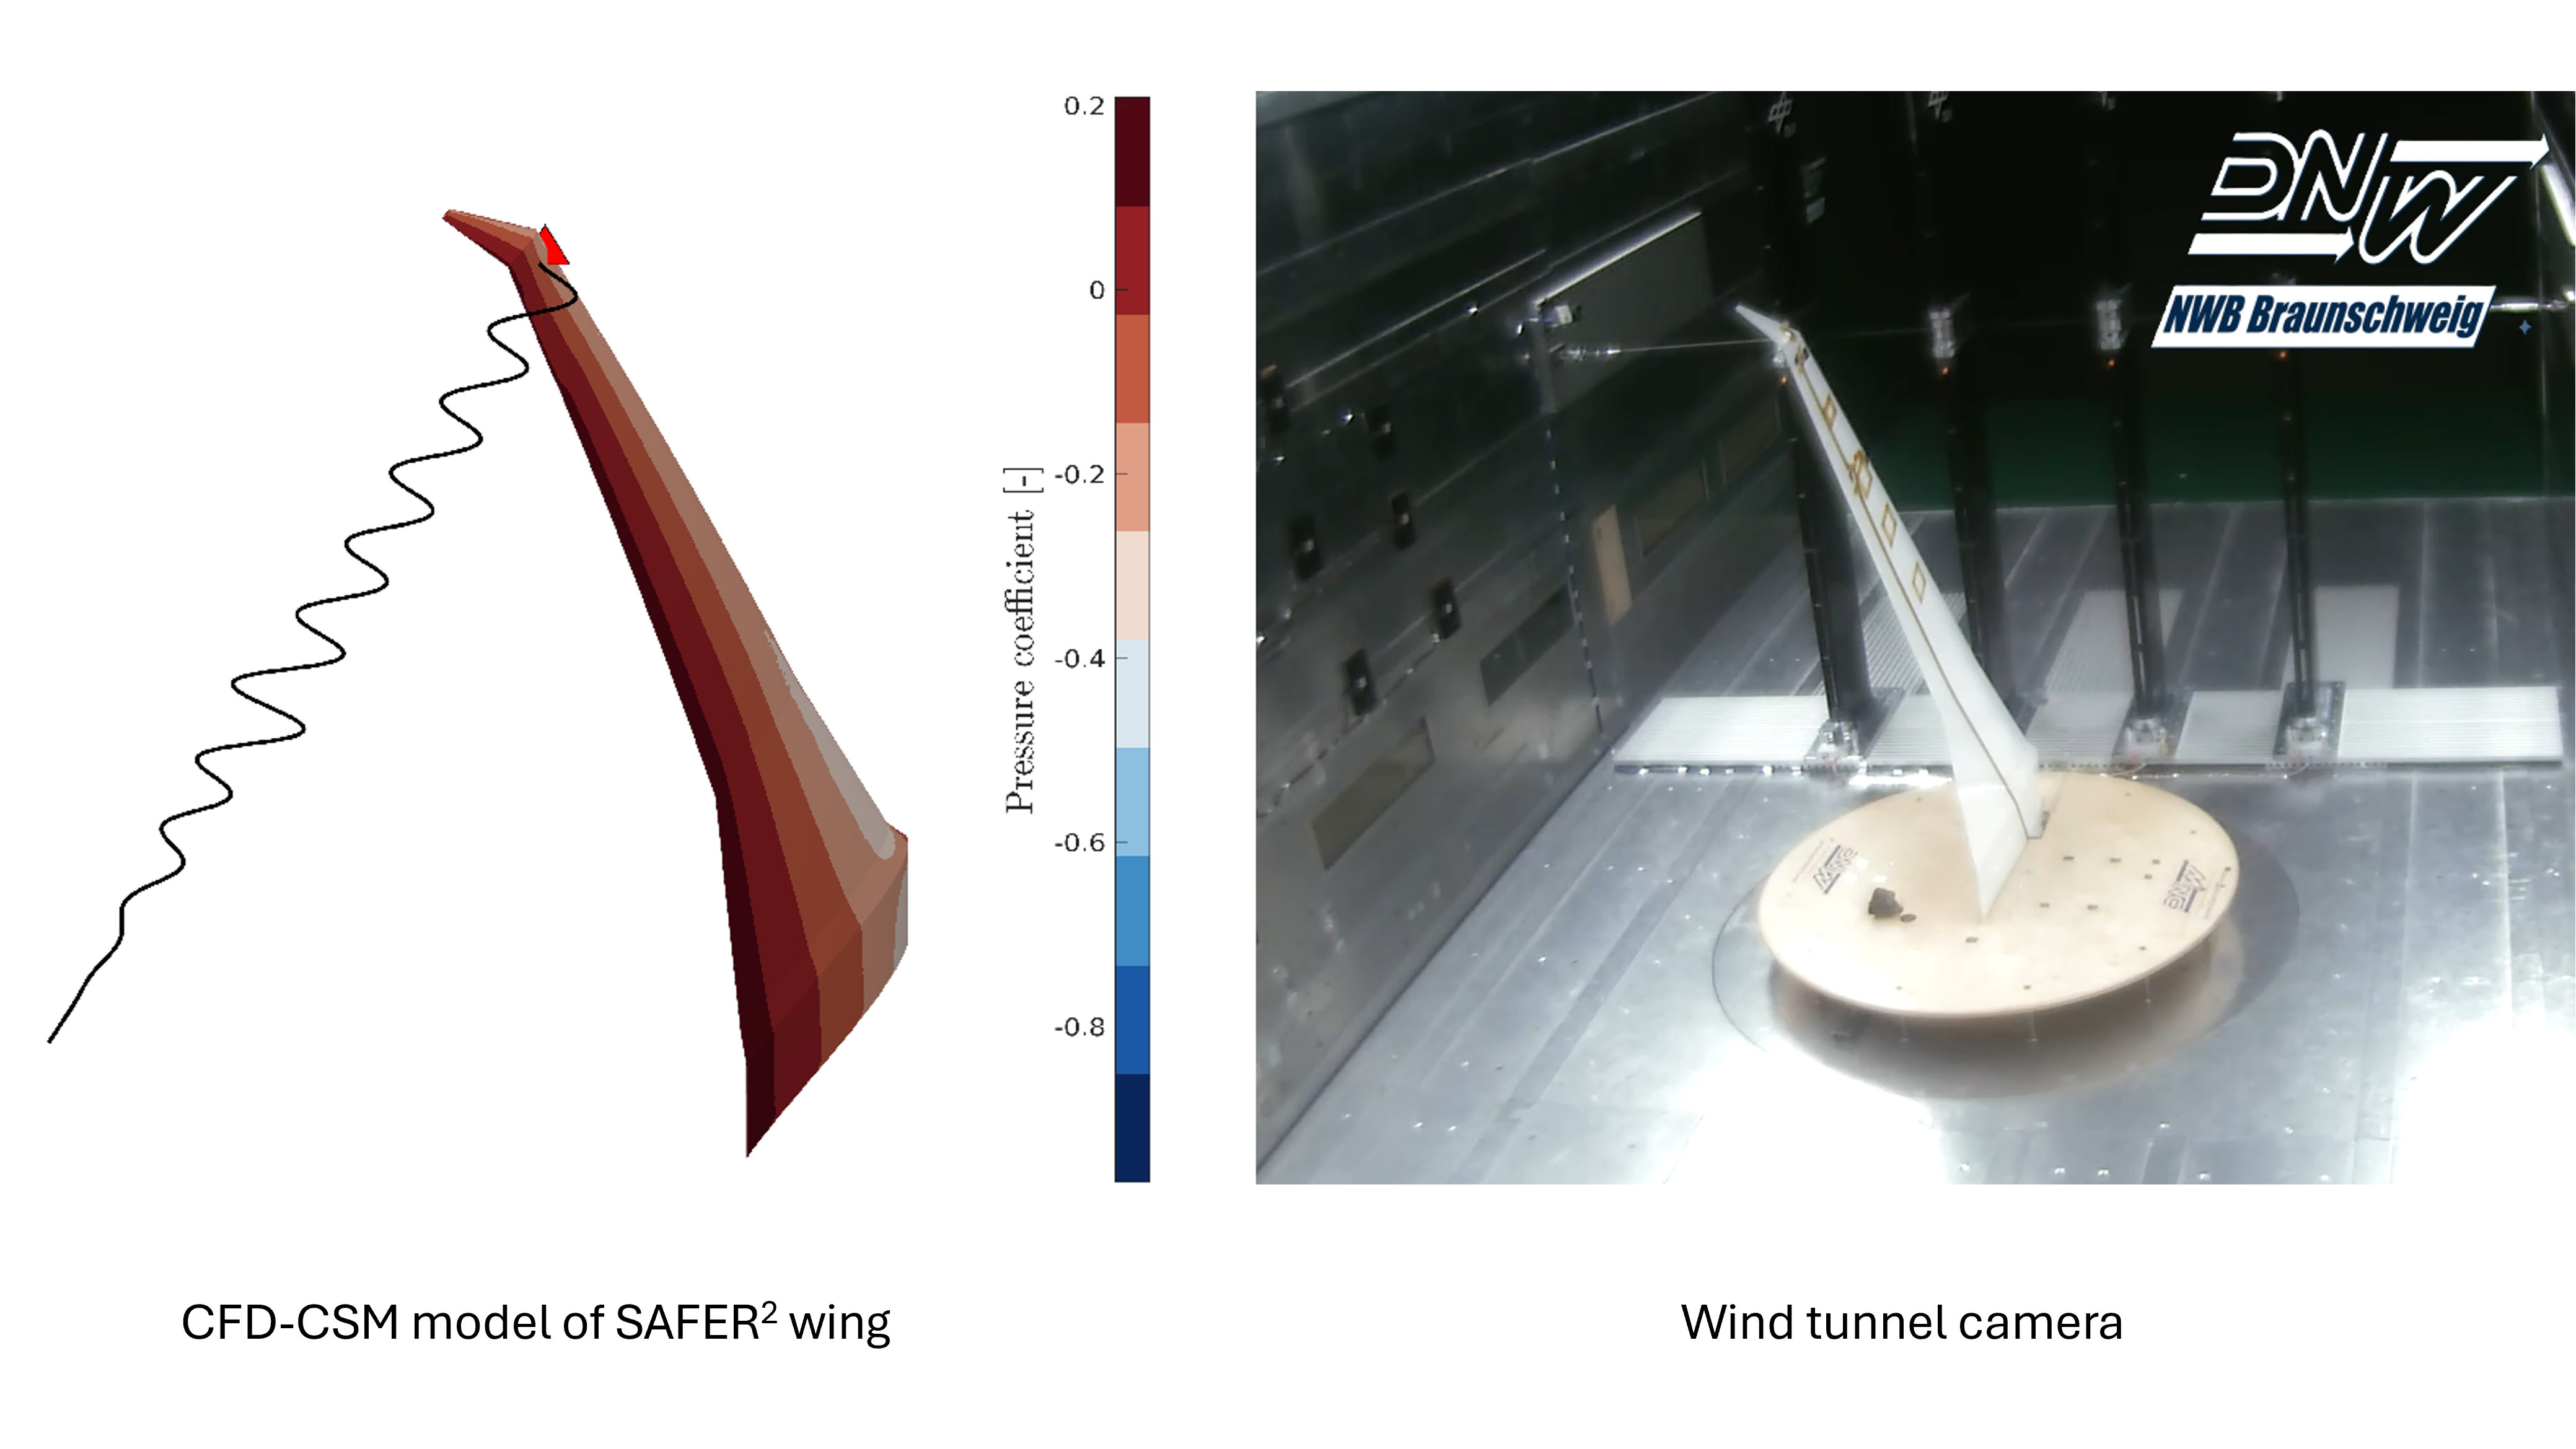
In dieser abschließenden Phase der Forschung wurde ein direkter Vergleich zwischen den im DNW-NWB-Windkanal gesammelten experimentellen Daten und einem hochpräzisen numerischen Workflow durchgeführt. Um sicherzustellen, dass Technologien zur Dämpfungsverstärkung sicher in zukünftige Flugzeuge integriert werden können, reicht es nämlich nicht aus, lediglich zu beobachten, dass sie im Windkanal funktionieren; es muss auch nachgewiesen werden, dass mathematische Modelle dieses Verhalten genau vorhersagen können. Die für diese Validierung verwendete Simulationsumgebung ist ein hochentwickeltes Computational Fluid Dynamics - Computational Structural Mechanics (CFD-CSM)-Controller-Framework. Das Framework löst die Bewegungsgleichungen des aeroservoelastischen Systems im Zeitbereich unter Verwendung von CFD zur Berechnung der instationären aerodynamischen Kräfte sowie eines Finite-Elemente-Modells der Struktur, um die Flexibilität des Flügels zu berücksichtigen, und integriert dabei die spezifische Dynamik der Sensoren, Aktuatoren und der Regler selbst.
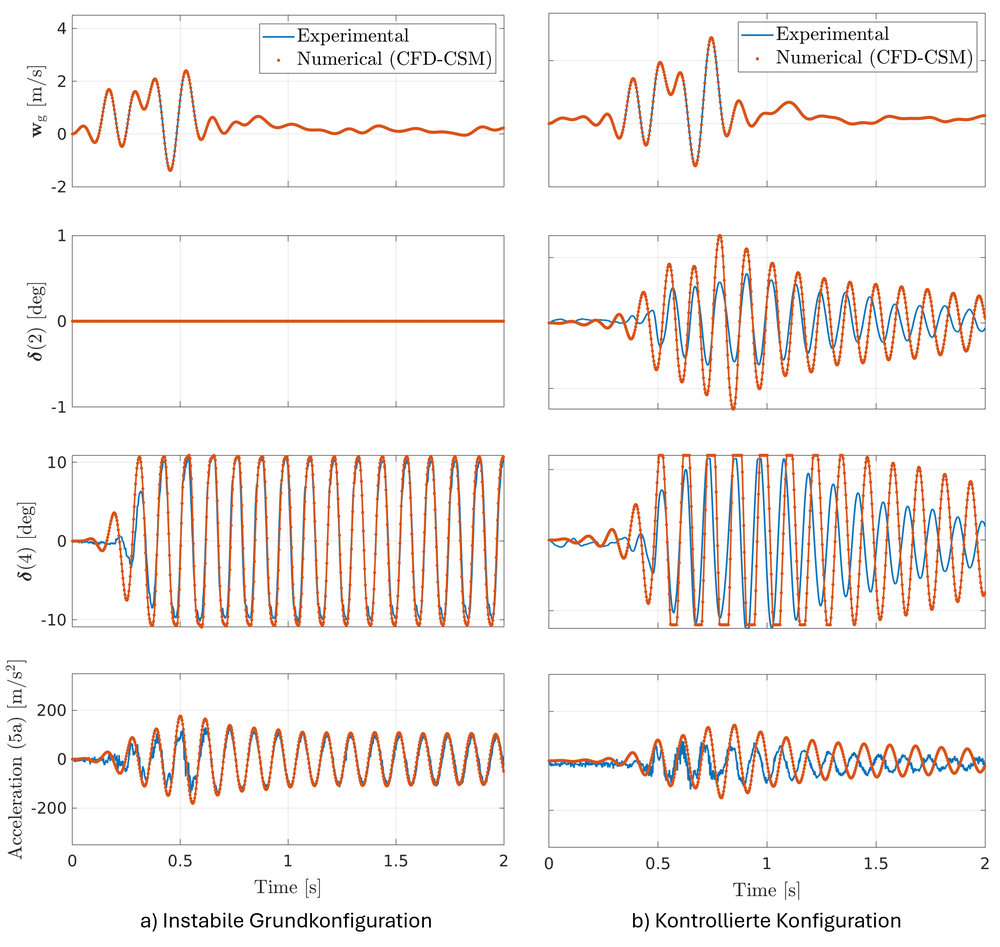
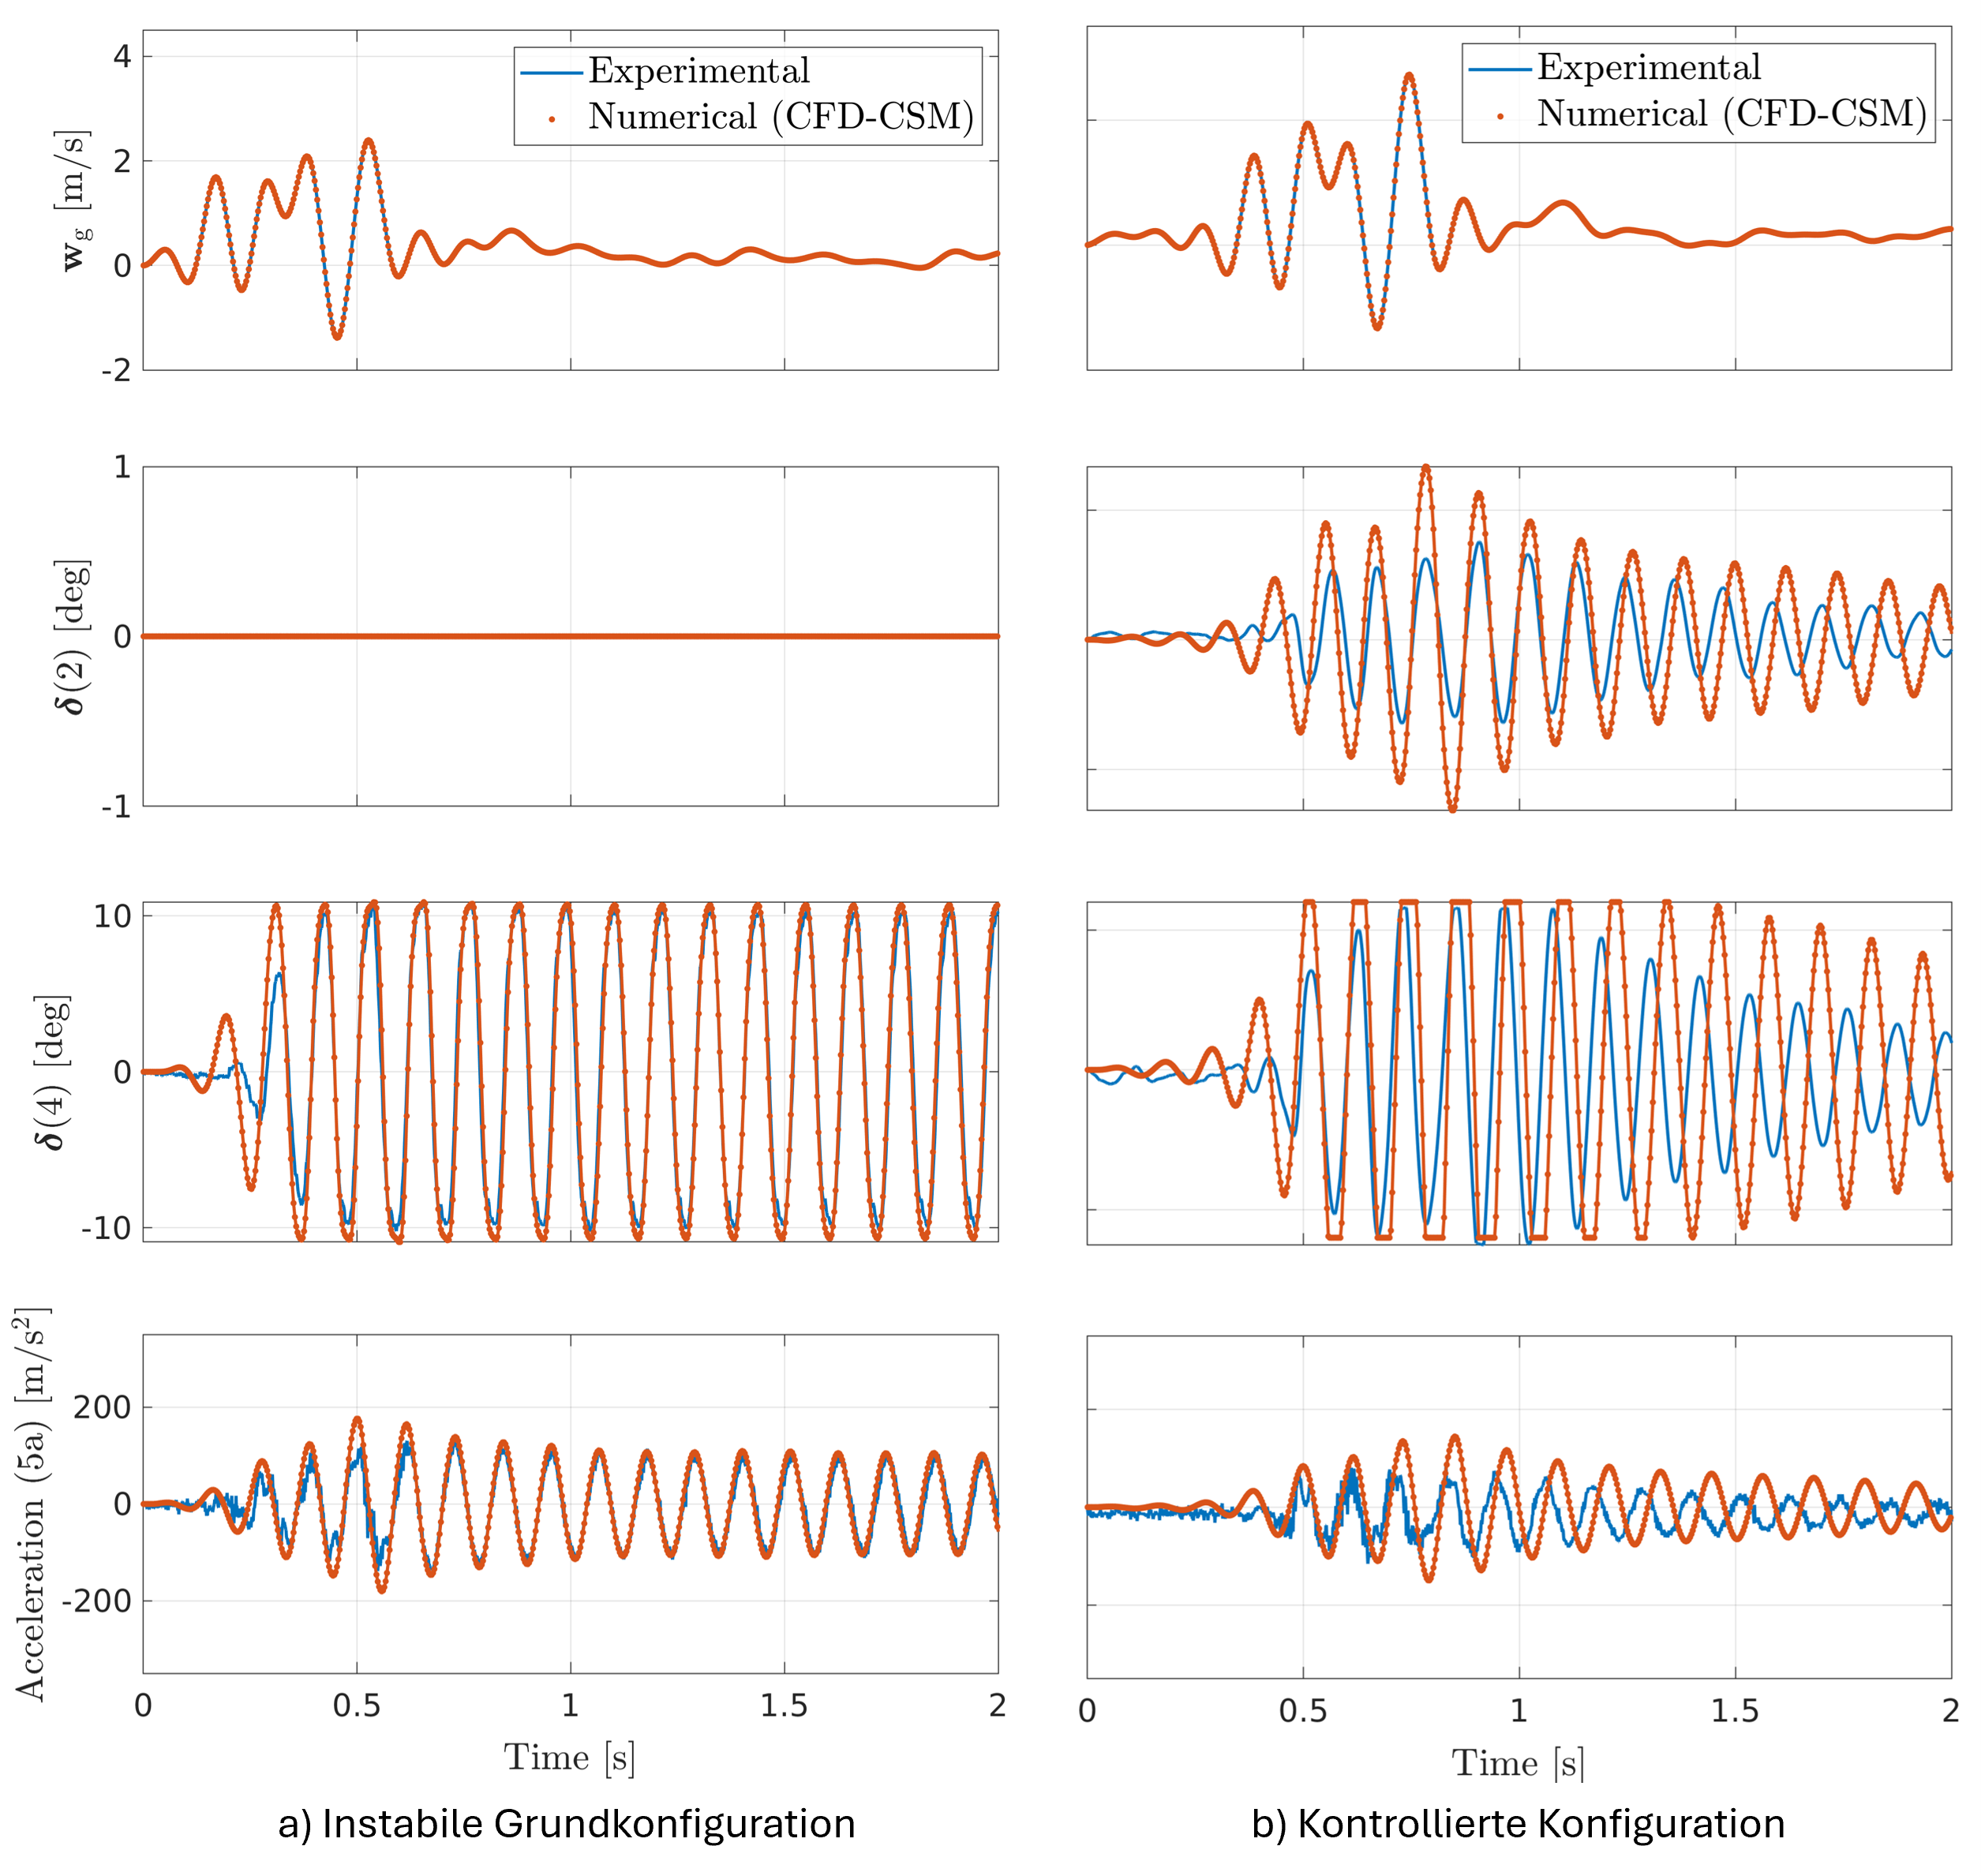
Es werden zwei Simulationen vorgestellt: eine für die instabile Grundkonfiguration und eine für die kontrollierte Reaktion. In beiden Fällen ist das Eingangssignal zur Auslösung der Flügelbewegung der inkrementelle Böenwinkel, der sich aus einer 360-Grad-Drehung des Böengenerators ergibt. Der Böenwinkel wird mittels der in Abb. 1 dargestellten 5-Loch-Sonde des Windkanals gemessen und als Eingangsgröße in die Simulationsumgebung eingespeist. Die Ergebnisse sind in Abb. 5 im Vergleich zu den experimentellen Messungen dargestellt. Die numerischen Ergebnisse sind in der Lage, das instabile und stabile Verhalten der Konfiguration zu reproduzieren. Bei der instabilen Grundkonfiguration stimmt die Simulation ebenfalls gut mit den Messungen überein, sowohl hinsichtlich der Klappenauslenkungen als auch der Beschleunigungen. Die Aktivierung des Stabilisierungsreglers in der Simulation führt dazu, dass die Ergebnisse von den experimentellen Daten abweichen. Dies lässt sich möglicherweise auf Modellierungsunsicherheiten der Klappen zurückführen, sowohl hinsichtlich der Trägheit als auch der erzeugten aerodynamischen Kräfte, oder sogar auf Unsicherheiten bei der Messung des Böensignals, wodurch sich die simulierte Umgebung geringfügig vom Testlauf unterscheidet. Weitere Einzelheiten finden Sie in [4].
Zusammenfassend lässt sich sagen: Das entwickelte CFD-CSM-Controller-Framework erwies sich als fähig, zeitgenaue aeroservoelastische Berechnungen durchzuführen. Die in diesem Artikel dargestellten Ergebnisse bilden eine solide Grundlage für zukünftige Validierungsstudien.
Abbildung 5: Experimenteller versus numerischer Zeitverlauf bei einer diskreten Windböe mit 50 m/s
[4] Micheli, B., Volkmar, R., Soal, K. I., et al. (2026). Validation of a LFD-Based Workflow for Active Damping Augmentation using Experimental Data. In Proceedings of International Forum on Aeroelasticity and Structural Dynamics 2026 (IFASD), Göttingen, DE
Autoren
Boris Micheli, Abteilung Aeroelastische Simulation, DLR-Institut für Aeroelastik
Keith Soal, Abteilung Strukturdynamik und Systemidentifikation, DLR-Institut für Aeroelastik