Das DLR-Institut für Raumfahrtsysteme leistet einen wesentlichen Beitrag zu den europäischen Bemühungen, den Zugang zum Weltraum wettbewerbsfähiger, flexibler und nachhaltiger zu gestalten. Wiederverwendbare Raketenstufen sind ein zentraler Bestandteil dieser Strategie – sie senken die Kosten, verringern Hindernisse bei der Startfrequenz und stärken die europäische Unabhängigkeit beim Zugang zum Weltraum.
Man kann zwischen zwei Hauptmethoden für die Rückkehr der Stufen zu einem Landeplatz unterscheiden:
vertikaler Start und horizontale Landung (VTHL), ähnlich wie beim US-amerikanischen Space Shuttle
vertikaler Start und vertikale Landung (VTLV), ähnlich wie von SpaceX und Blue Origin erfolgreich demonstriert
Diese beiden Ansätze ergänzen sich, da sie je nach Architektur und dem für Trägerraketen verfügbaren Bodensegment unterschiedliche Anforderungen erfüllen.
Aus diesen Gründen hat das DLR beschlossen, Schlüsseltechnologien und Betriebsabläufe zu entwickeln, ausgereift zu gestalten und zu demonstrieren, die den Grundstein für die künftige Umsetzung bei europäischen Trägerraketen bilden – sowohl für VTHL im Rahmen des ReFEx-Projekts als auch für VTVL im Rahmen des CALLISTO-Projekts.
Dadurch verfügt das DLR über ein weltweit nahezu einzigartiges Know-how und Fachwissen, das für künftige Trägerraketen in Deutschland und in Europa genutzt werden wird. Beide Projekte werden vom Institut für Raumfahrtsysteme in Bremen koordiniert und beziehen mehrere seiner Abteilungen mit ein.
CALLISTO: Cooperative Action Leading to Launcher Innovation in Stage Toss-back Operations
Team: DLR, JAXA (Japan), CNES (Frankreich) sowie eine breite Basis an europäischen und japanischen Industriepartnern als Unterauftragnehmer.
Ziel: Demonstration der Technologien und Betriebsabläufe, die erforderlich sind, um eine Raketenstufe senkrecht zum Startplatz zurückzubringen, sie erneut zu starten und kosteneffizient zu betreiben.
2. Eigenschaften des Flugkörpers
Merkmale
Details
Höhe
13 m
Durchmesser
1.1 m
Startmasse
~4 t
Wiederverwendbarkeit
Bis zu 10 Flüge mit demselben Fahrzeug
Nutzlast
Hunderte von Sensoren (kein Satellit)
Antrieb
Von der JAXA entwickelter RSR-Motor – 46 kN Schub, LH₂/LOX, starkes Drosselungsvermögen, Wiederzündung (abgeleitet vom Motor, der bei der erfolgreichen Demonstration des JAXA-RV-X-Flugkörpers zum Einsatz kam)
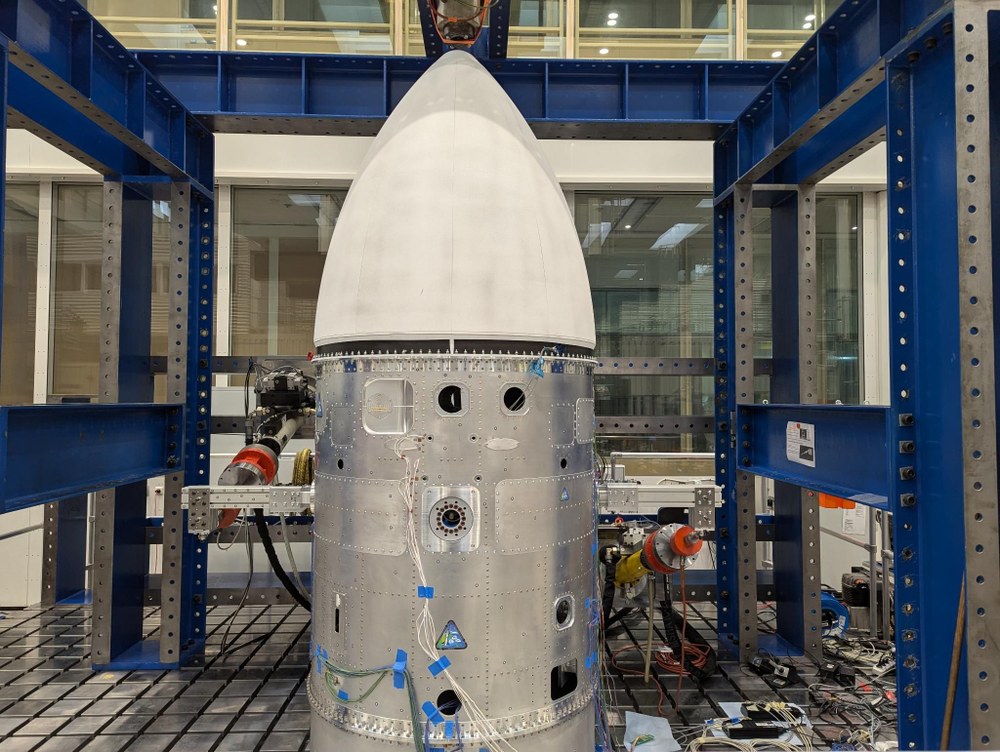
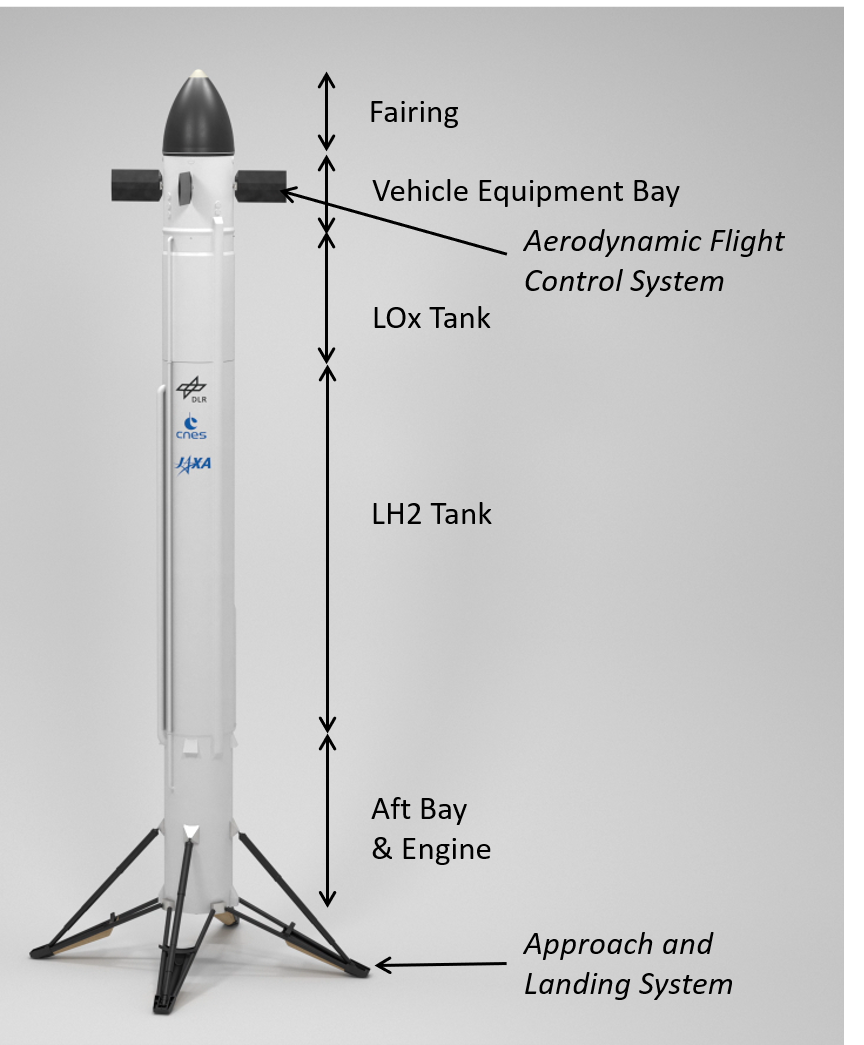
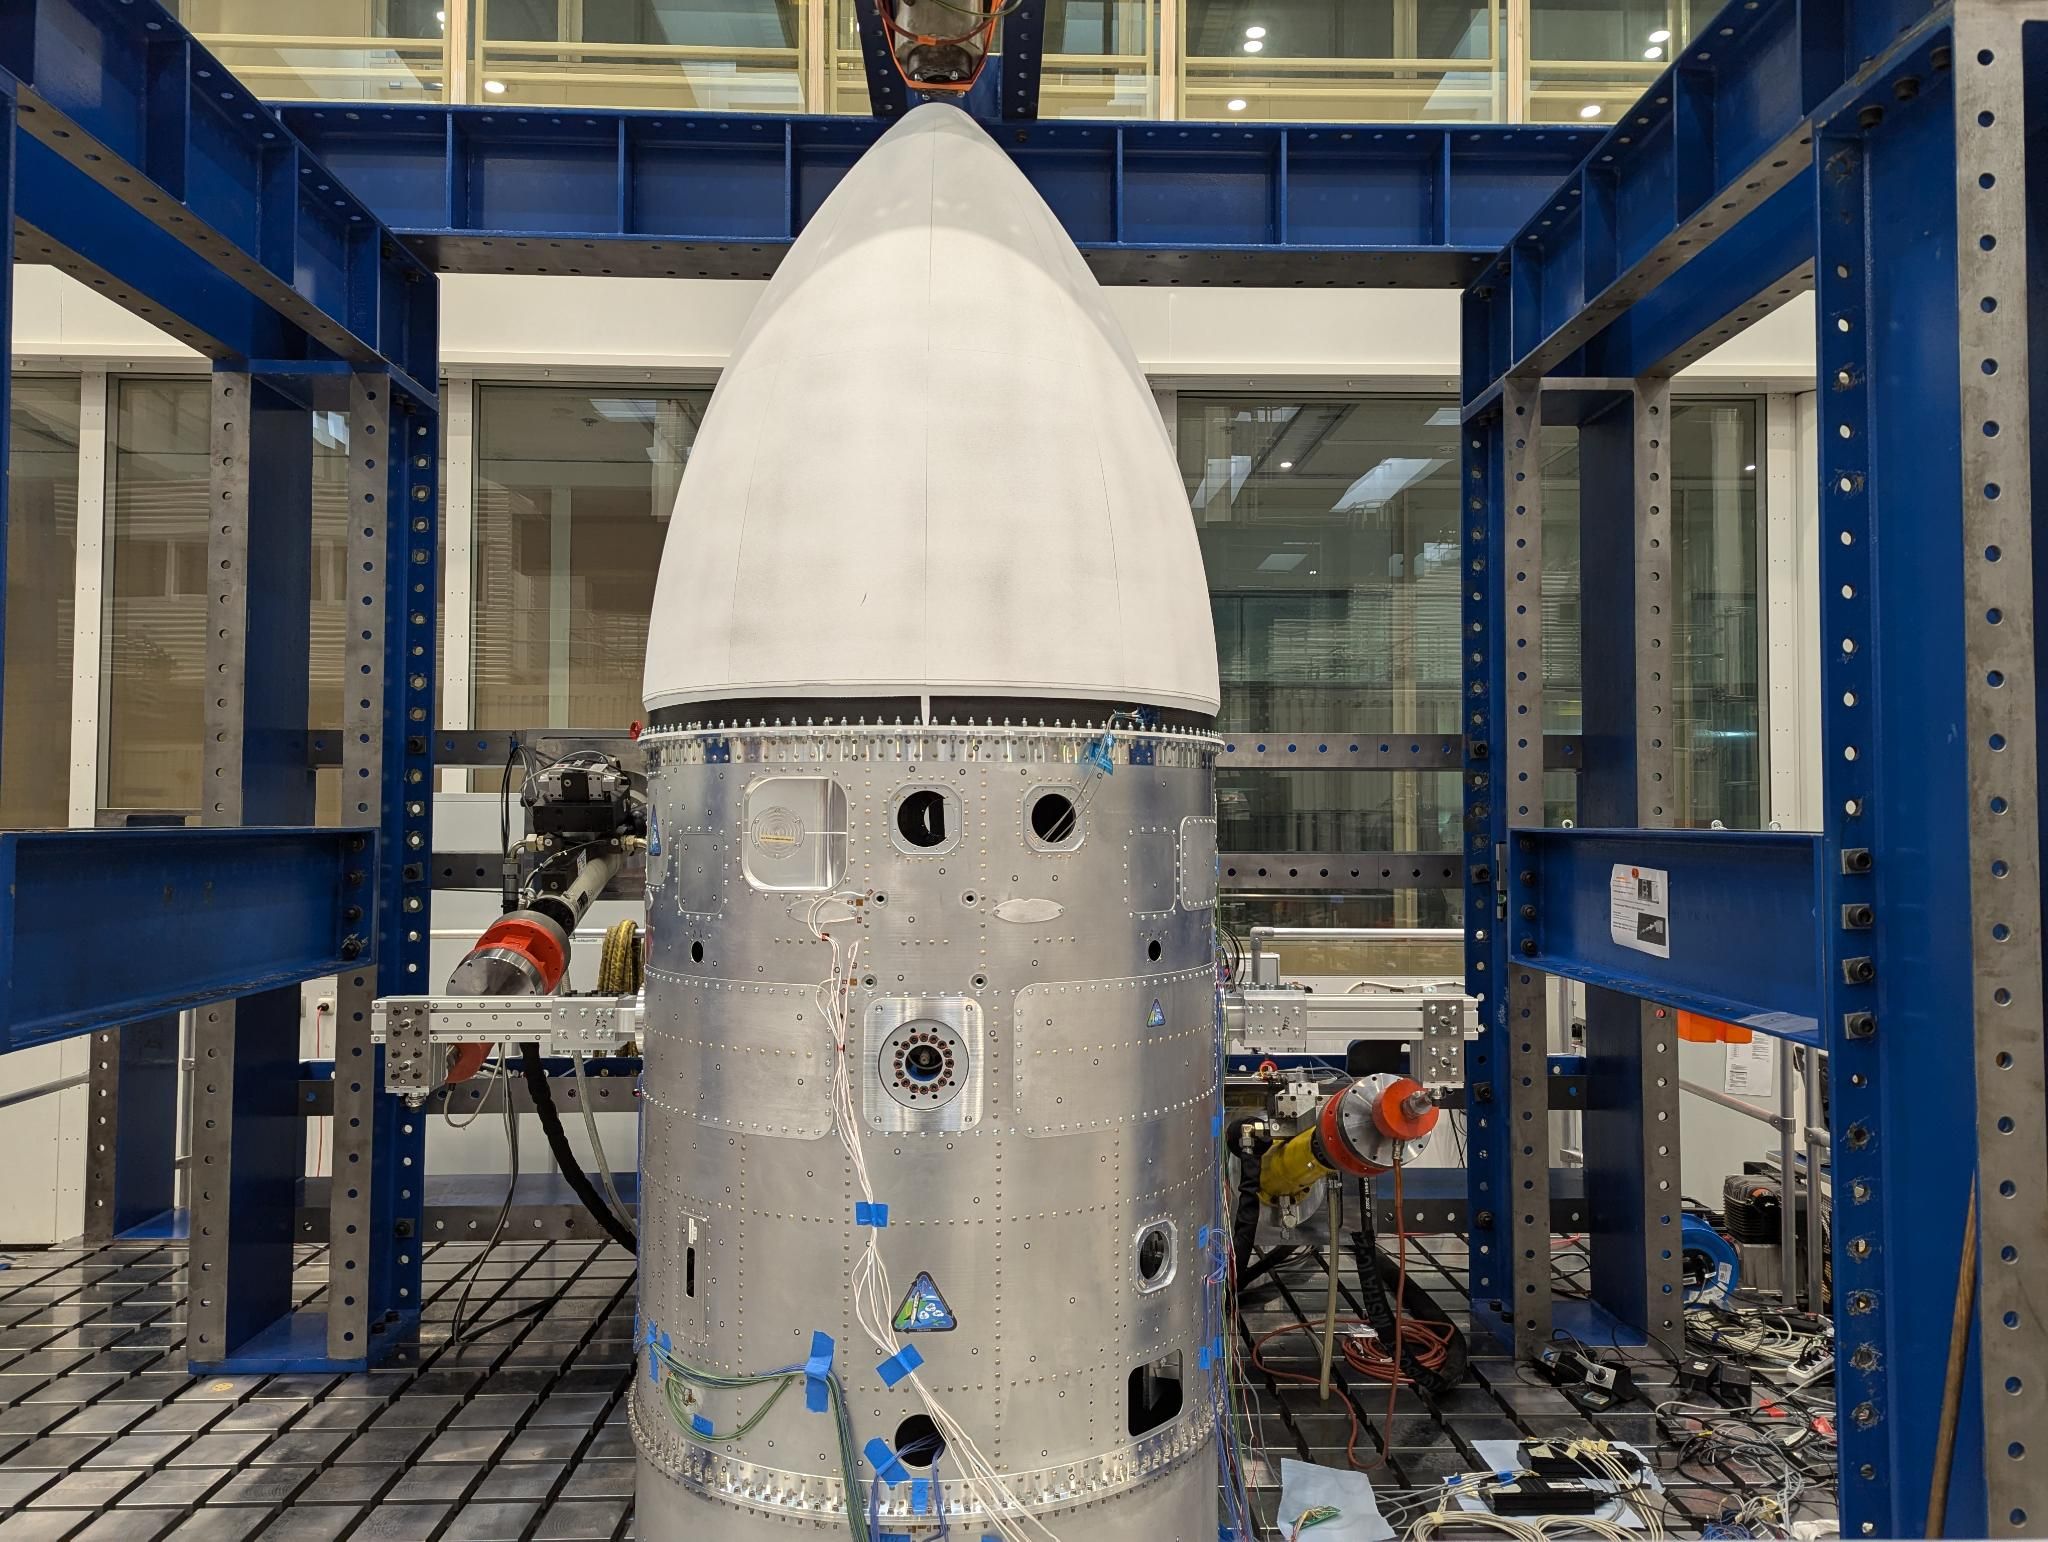
Ogive aus Kohlefaser, ausgestattet mit einer Antenne für ein globales Navigationssatellitensystem
Vehicle Equipment Bay
Eine überwiegend metallische Struktur, in der der Großteil der Avionik, aber auch das Reaktionssteuerungssystem und das aerodynamische Steuerungssystem untergebracht sind
Kryogener Tank
Isolierter und ausgestatteter Flüssigwasserstofftanks unter Nutzung der langjährigen Erfahrung des DLR im Bereich des Kryogenmanagements
Lande-System
Pneumatisch ausfahrbares Lande-System mit vier Beinen.
Die Konstruktion wurde durch einen einzigartigen Werkzeugsatz ermöglicht, der durch jahrelange Tests und Simulationen der Landesequenz validiert wurde – unterstützt durch die Testanlage für Landung und Mobilität des Instituts für Raumfahrtsysteme.
Flugsteuerung
Aerodynamische Steuerung mit vier ausfahrbaren, elektromechanischen Leitwerken
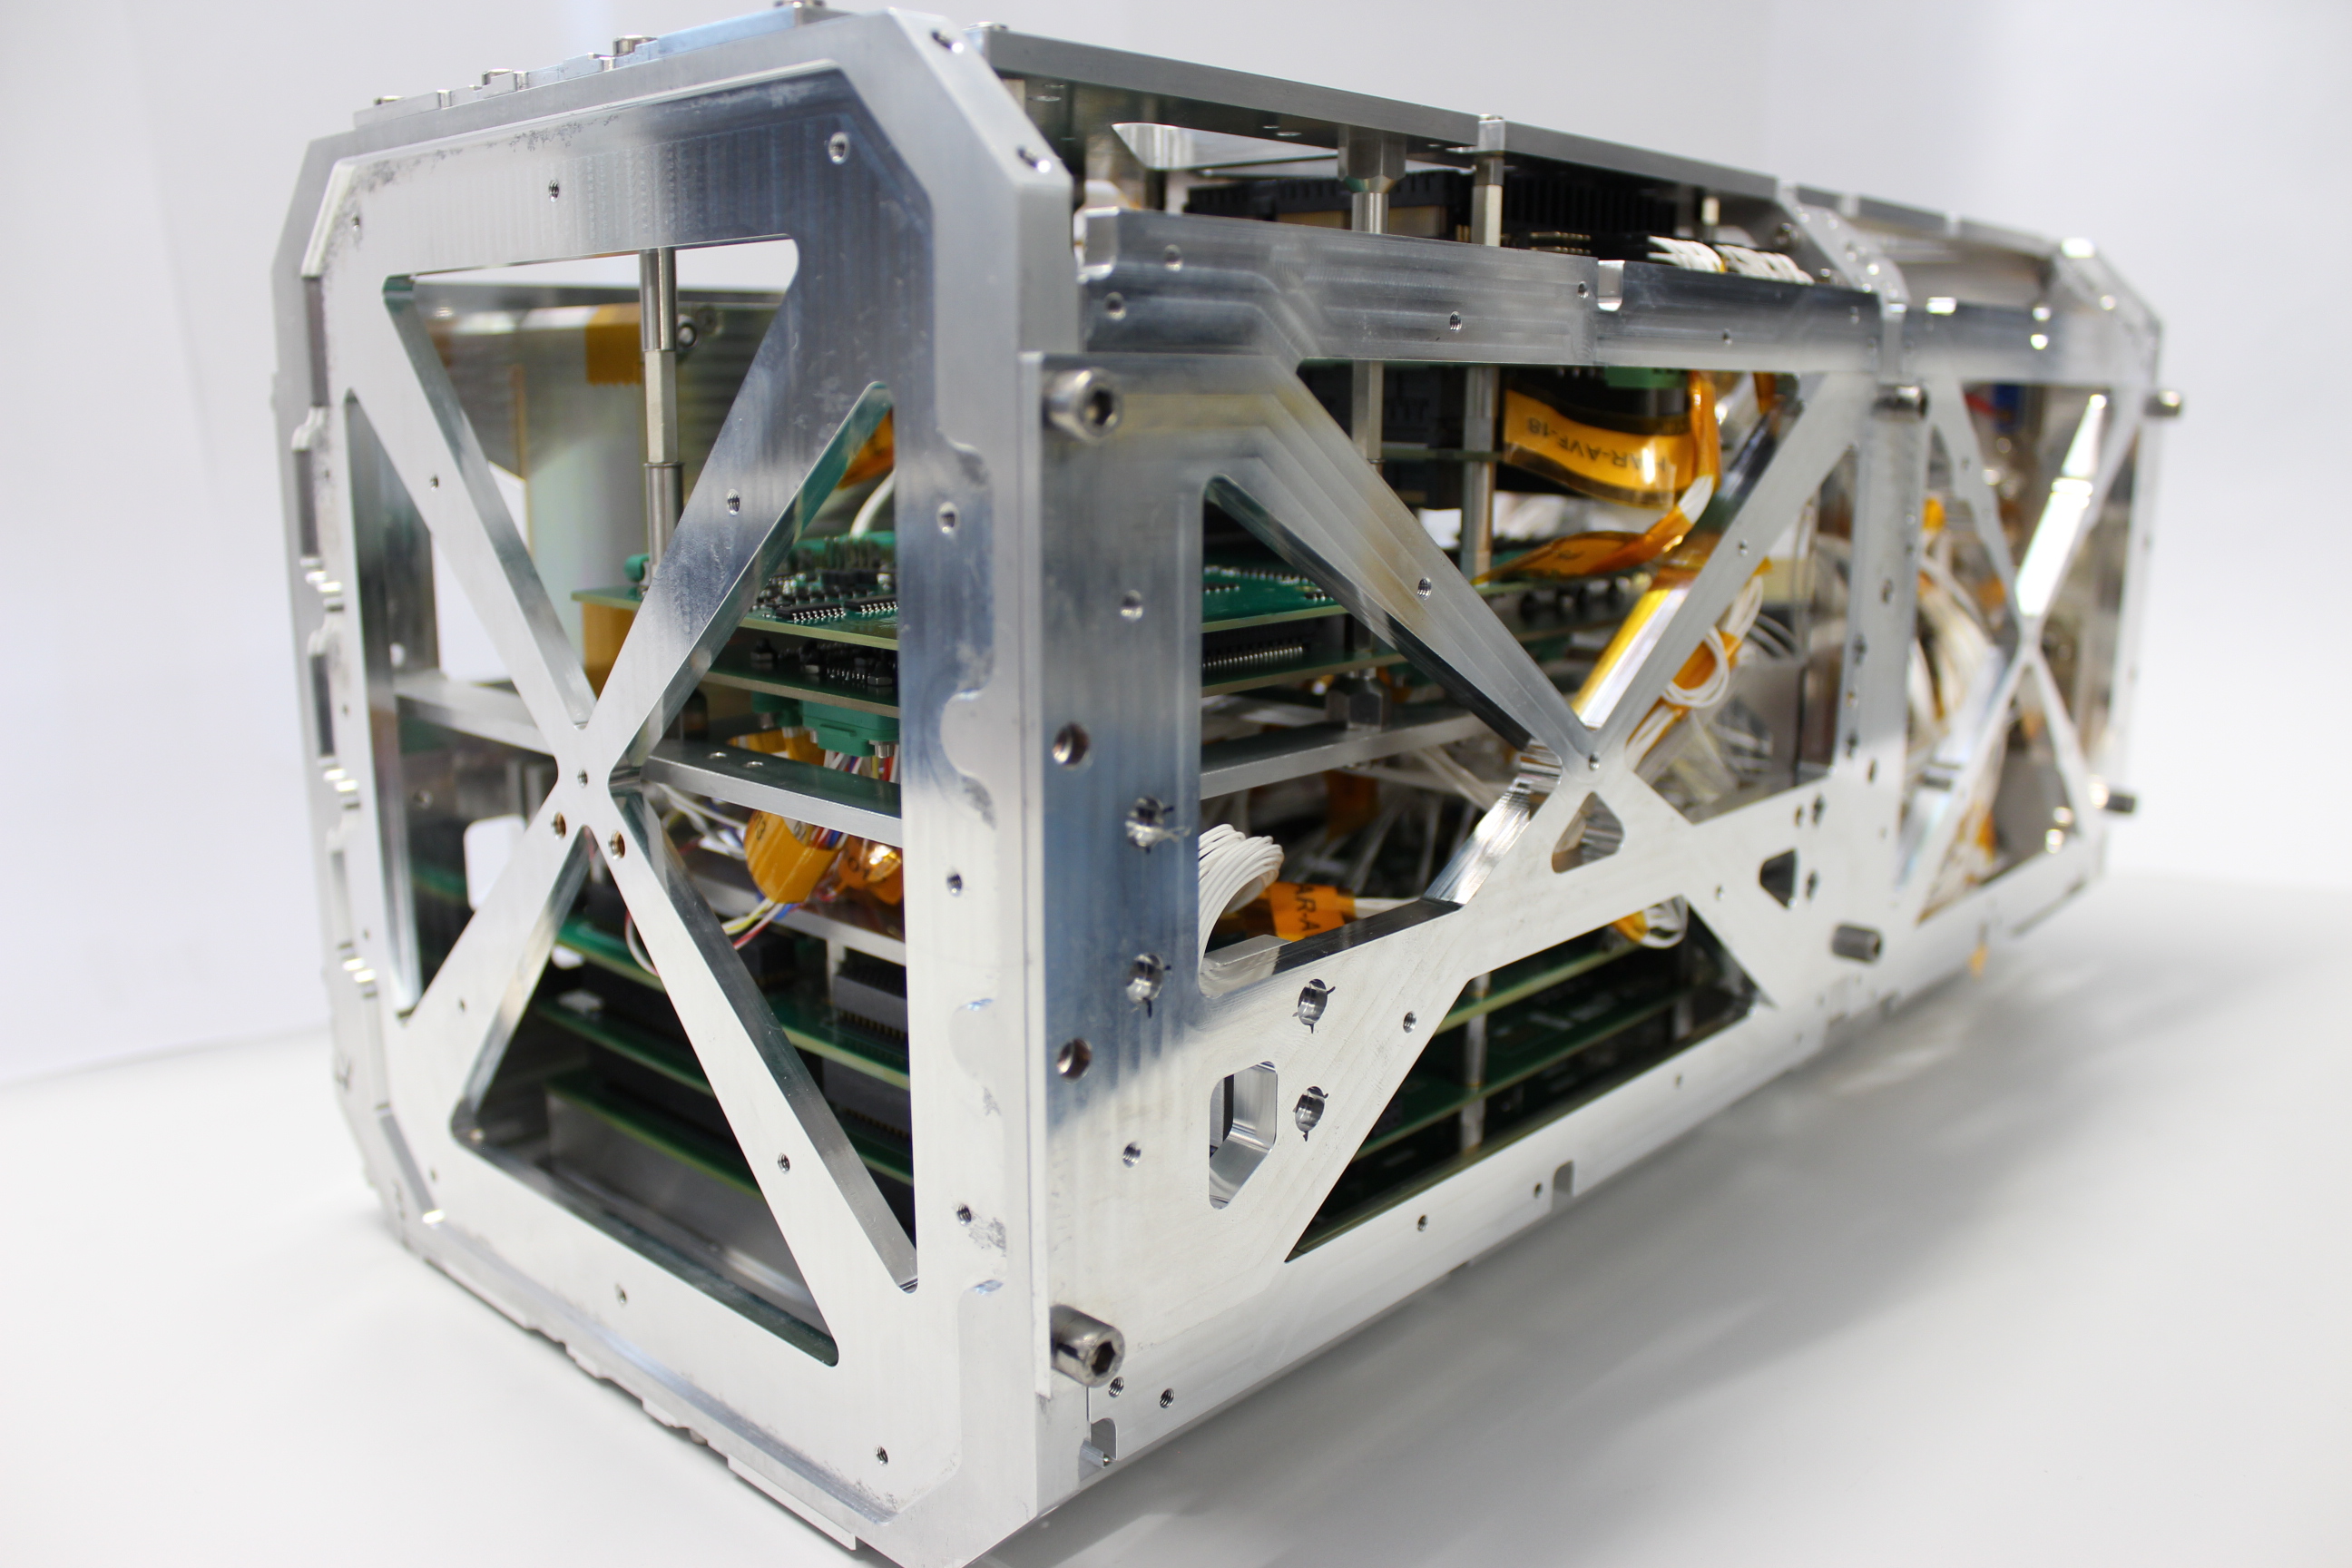
Flugführung, Navigation und Regelung
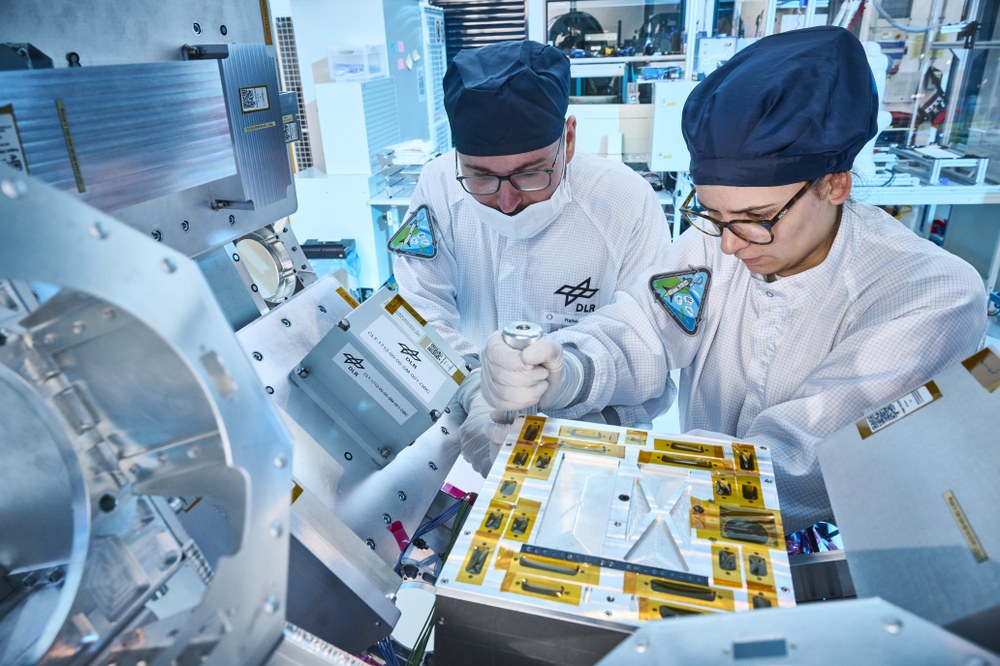
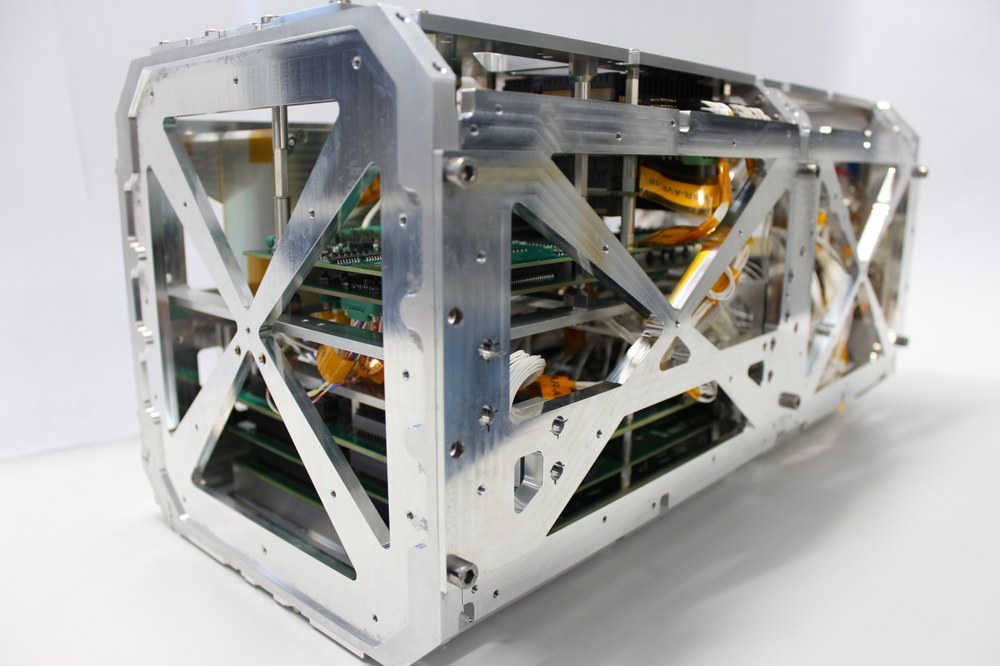
Fortschrittliche Algorithmen und ein kostengünstiges Hybrid-Navigationssystem.
4. Flugkampagne
Back view of the Hybrid Navigation System during integration.
Standort: Kourou, Französisch-Guayana (dasselbe Startfeld, von dem aus in den 1970er Jahren die CNES-Trägerrakete „Diamant B“ startete).
Mission: Fünf Flugklassen, die jeweils an Komplexität zunehmen, wobei die letzte Klasse eine operative VTVL-Phase simuliert. Es wird ein schrittweiser Ansatz verfolgt, um das Risiko eines Verlusts des Flugkörpers zu verringern.
5. Lernen und Wirkung
Wissensgewinn: In den Phasen vor dem Flug wurde bereits umfangreiches technisches und betriebliches Know-how erworben.
Vorteil für die europäische Trägerraketenbranche: Diese Erkenntnisse werden in zukünftige europäische Trägerraketen einfließen und dazu beitragen, die Kosten zu senken, die Zuverlässigkeit zu verbessern und die Zeitpläne für die Wiederverwendbarkeit zu beschleunigen.
Vorteil für die breite Öffentlichkeit: Die Senkung der Kosten für den Zugang Europas zum Weltraum wird die Nutzung weltraumgestützter oder weltraumgestützter europäischer hoheitlicher Dienste durch die breite Öffentlichkeit weiter erleichtern.
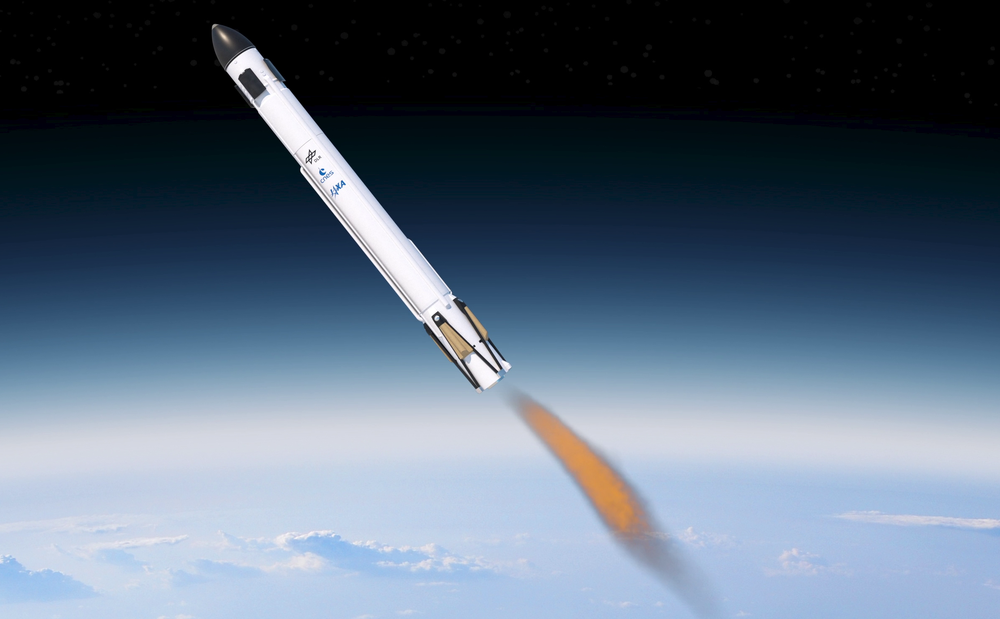
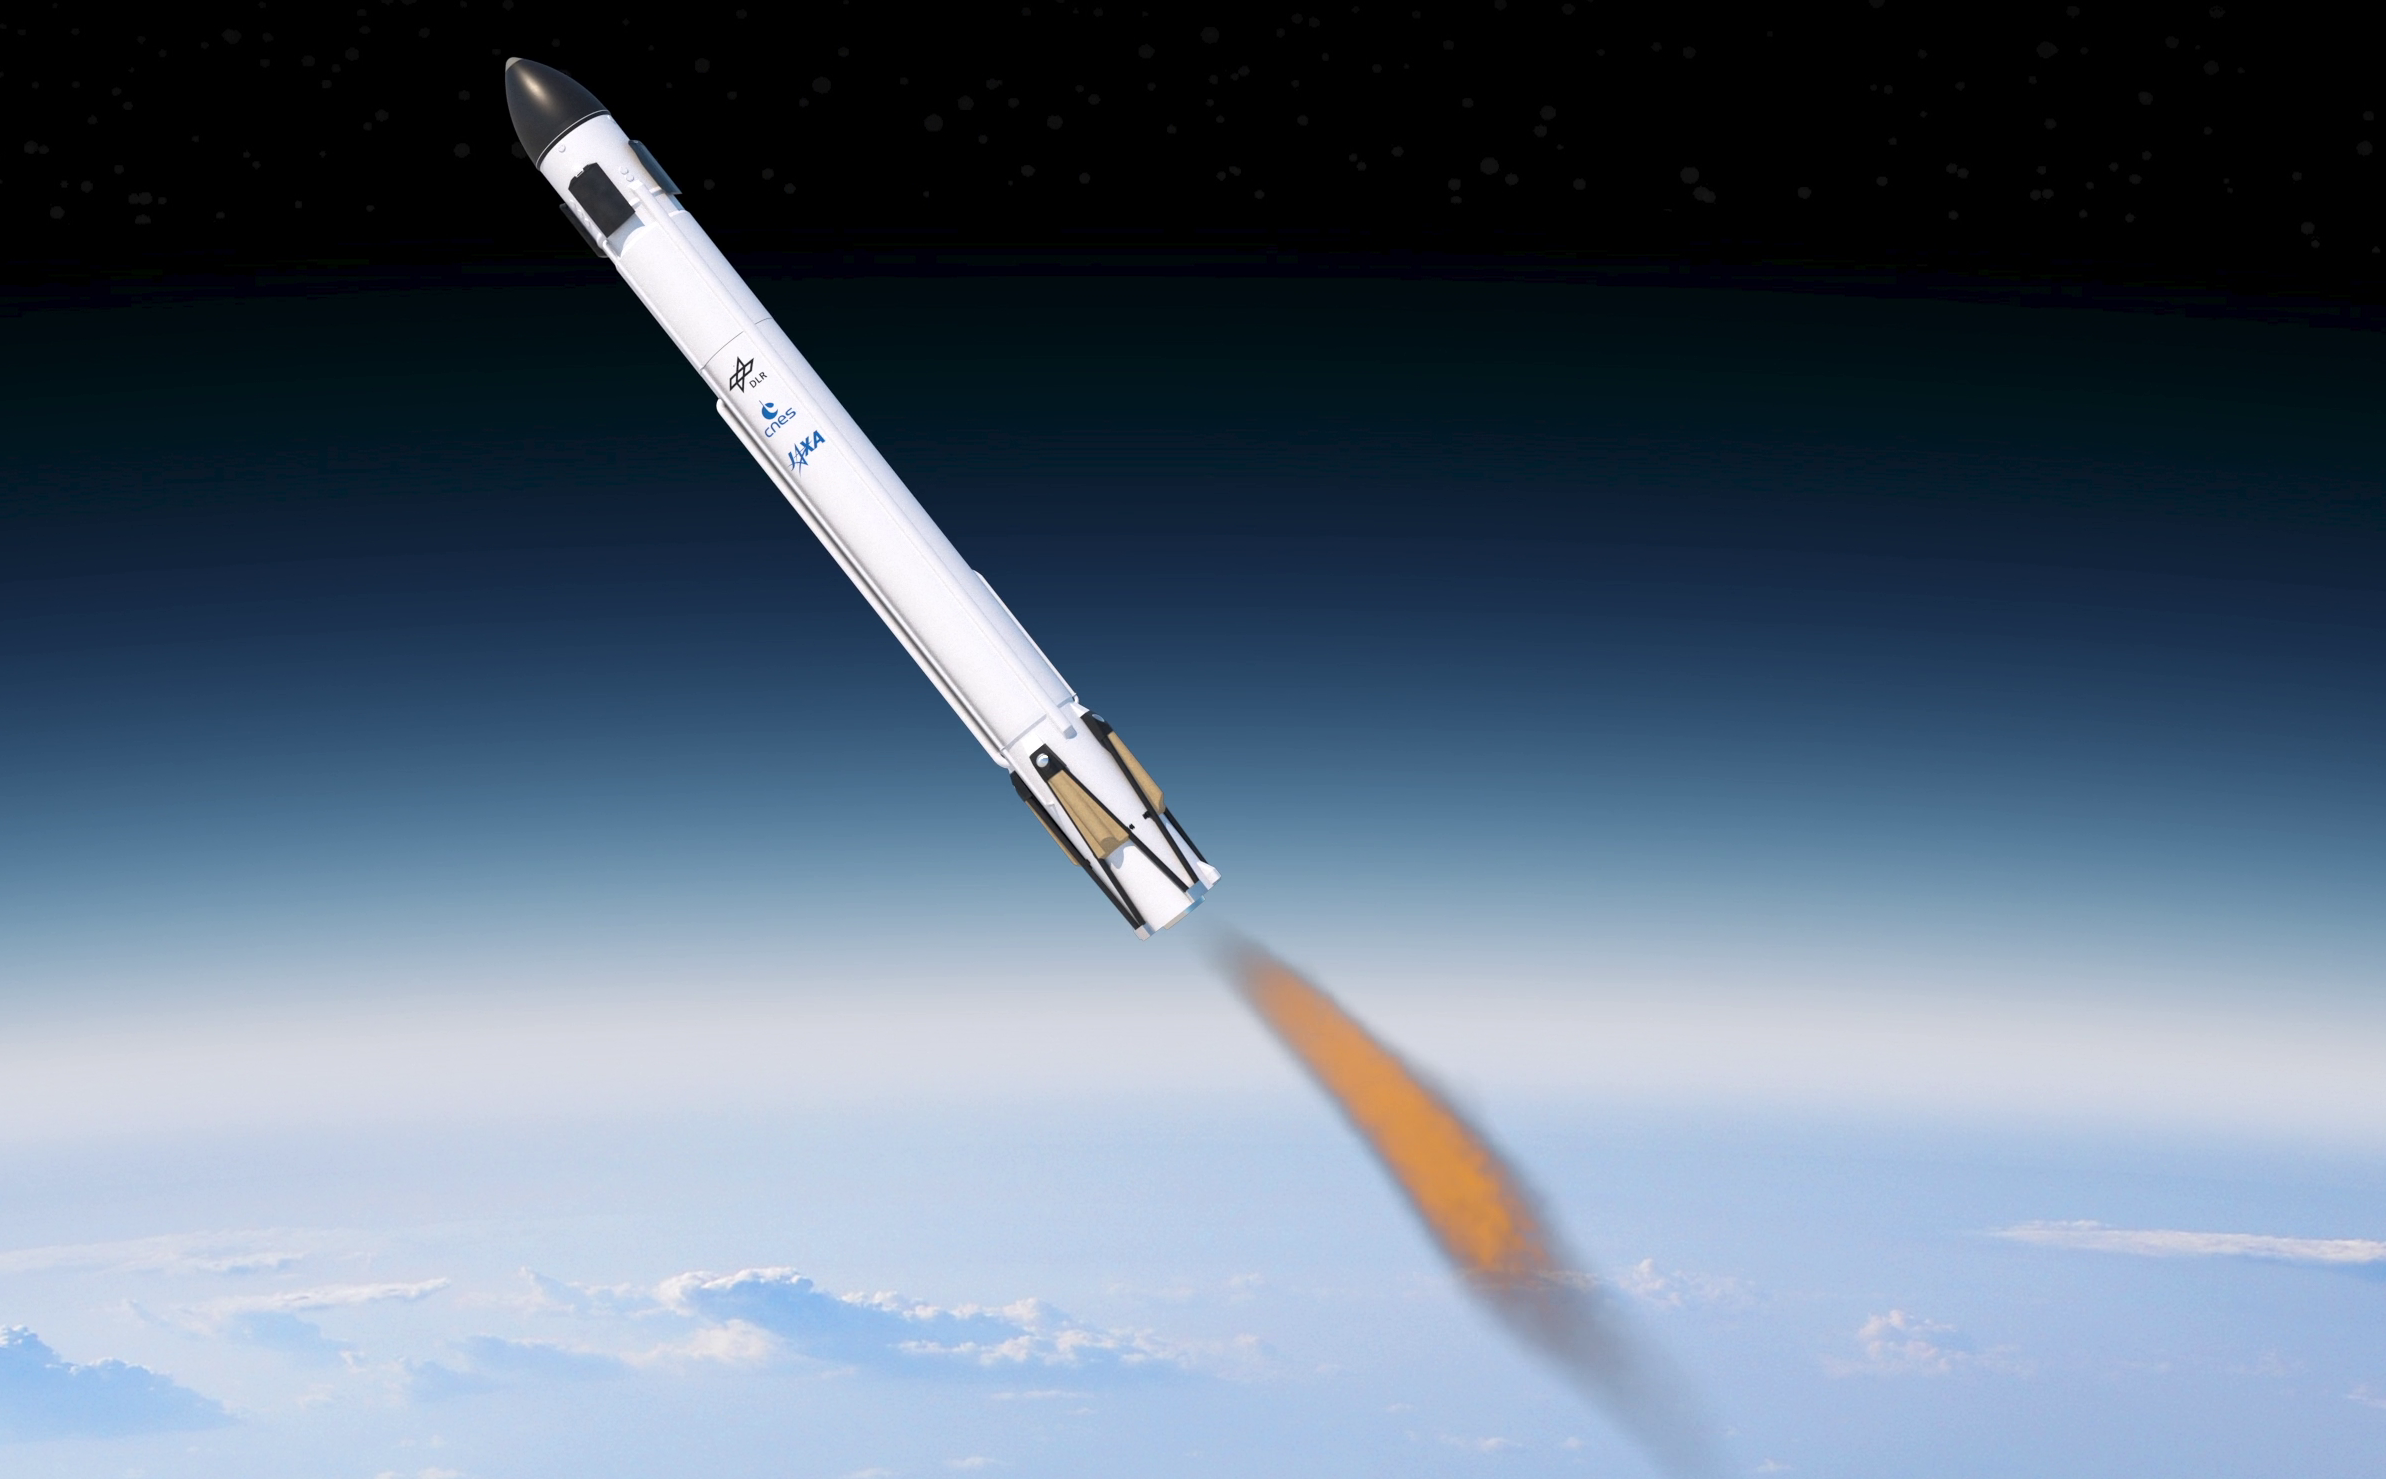
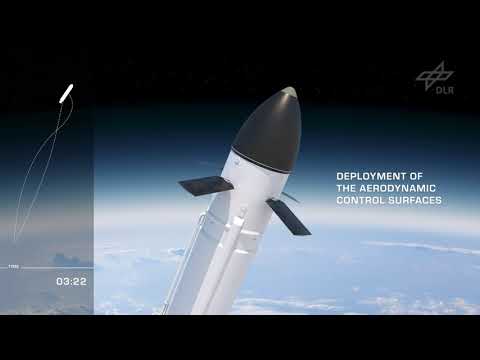
Mit CALLISTO entwickeln DLR-Ingenieure in Zusammenarbeit mit der französischen Raumfahrtagentur CNES und der japanischen Raumfahrtagentur JAXA einen Demonstrator, der senkrecht starten und in der gleichen Ausrichtung landen kann (Vertical Take-off, Vertical Landing (VTLT)). CALLISTO wird mit Hilfe aerodynamischer Steuerflächen in einer Phase ohne Triebwerk gesteuert, in der ein Übergang von Überschall- zu Unterschallströmungen stattfindet. Anschließend wird das Triebwerk wieder gezündet, um CALLISTO abzubremsen. Das Landesystem absorbiert die verbleibende kinetische Energie, so dass CALLISTO eine sichere und stabile Landung durchführen kann.
Video: CALLISTO (engl.)
Für die Wiedergabe dieses Videos auf Youtube.com ist Ihre Zustimmung zur Speicherung von Daten ('Cookies') erforderlich. Unter Datenschutz-Einstellungen können Sie Ihre Wahl einsehen und verändern.
Video: CALLISTO (engl.)
Mit CALLISTO entwickeln DLR-Ingenieure in Zusammenarbeit mit der französischen Raumfahrtagentur CNES und der japanischen Raumfahrtagentur JAXA einen Demonstrator, der senkrecht starten und in der gleichen Ausrichtung landen kann (Vertical Take-off, Vertical Landing (VTLT)). CALLISTO wird mit Hilfe aerodynamischer Steuerflächen in einer Phase ohne Triebwerk gesteuert, in der ein Übergang von Überschall- zu Unterschallströmungen stattfindet. Anschließend wird das Triebwerk wieder gezündet, um CALLISTO abzubremsen. Das Landesystem absorbiert die verbleibende kinetische Energie, so dass CALLISTO eine sichere und stabile Landung durchführen kann.