Eines der wissenschaftlichen Ziele auf dem Marsmond Phobos ist es, die Fortbewegung in Milligravitation zu erforschen. Dabei ist es die Aufgabe des MMX-Rover-Lokomotionssystems, den Idefix®-Rover mit seinen vier Beinen und vier Rädern in gewünschte Positionen zu bringen. Dazu zählen unter anderem das Fahren sowie die Ausrichtung des Rovers zur Sonne, um die Solarpaneele optimal laden zu können. Das Lokomotionsystem hat als einziges System Kenntnis über die Roverkinematik, das heißt über die Geometrie und Verteilung der Aktuatoren, also der vier Beine und vier Räder.
LOCO-Software macht dem Rover „Beine“
Mit der Software des Lokomotionsystems (LOCO) können die gewünschten Pfade und Geschwindigkeiten des Rovers bestimmt werden. Die Software rechnet diese in Kommandos an die einzelnen Aktuatoren um. Die Hauptaufgabe des Lokomotionssystems und der Software ist es, die vier Bewegungsarten des Rovers zu ermöglichen: Konventionelles Fahren ermöglicht eine energieeffiziente Fortbewegung vor- und rückwärts auf hinreichend flachem Terrain. Hierbei werden nur die Räder entsprechend gedreht, um den Fahrbefehl umzusetzen. Da die Räder nicht lenkbar sind, müssen zum Beispiel bei einer Rechtskurve die linken Räder schneller gedreht werden als die rechten Räder. Die „Schultern“ des Rovers bleiben in diesem Fall stationär.
Zur Überwindung von schwierigem Terrain kann auf die biologisch inspirierte Fortbewegungsmethode „Inching“ (raupenartiges Kriechen) zurückgegriffen werden. Hierbei werden die Beine des Rovers abwechselnd gestreckt und angezogen und jeweils ein Rad-Paar vorwärtsgefahren. Zusätzlich sind zwei weitere Bewegungsarten notwendig: Die eine ermöglicht eine stationäre Ausrichtung des Roverfahrwerks, zum Beispiel zur Sonne. Außerdem wird eine spezielle Funktion zum Ein- und Ausfalten der Beine benötigt. Diese wird zu Beginn der Mission genutzt, um den Rover nach der Landung zu entfalten und aufzurichten.
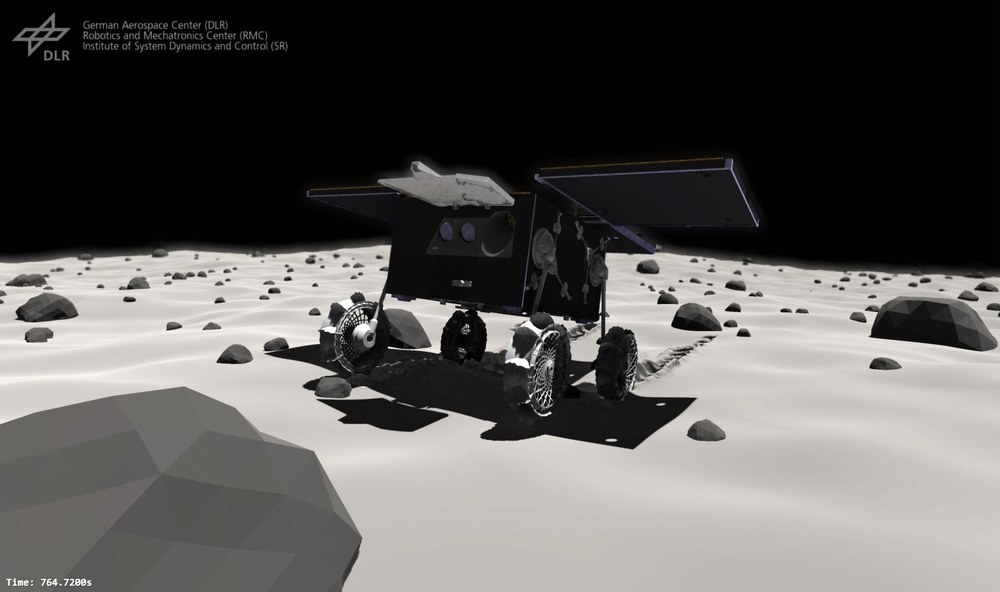
Zur Analyse, wie sich der MMX-Rover auf Phobos unter den Bedingungen der reduzierten Schwerkraft verhalten wird, führt das DLR-Institut für Systemdynamik und Regelungstechnik komplexe Simulationen durch. Die hier im Video dargestellte Simulation zeigt die besonders herausfordernde Missions-Phase der letzten Momente der Landung mit folgendem Aufrichten und Entfalten der Solarpaneele sowie der Ausrichtung zur Sonne. Nach dieser vollständig autonom erfolgten Sequenz ist der MMX-Rover in der Lage, seine Batterie für die erste Fahrt auf Phobos optimal aufzuladen. Im Projekt werden Simulationen wie diese eingesetzt, um wichtige Erkenntnisse für die weitere Entwicklung des Rovers zu generieren.
Landung des MMX-Rovers in der Simulation
Für die Wiedergabe dieses Videos auf Quickchannel.com ist Ihre Zustimmung zur Speicherung von Daten ('Cookies') erforderlich. Unter Datenschutz-Einstellungen können Sie Ihre Wahl einsehen und verändern.
Landung des MMX-Rovers in der Simulation
Zur Analyse, wie sich der MMX-Rover auf Phobos unter den Bedingungen der reduzierten Schwerkraft verhalten wird, führt das DLR-Institut für Systemdynamik und Regelungstechnik komplexe Simulationen durch. Die hier im Video dargestellte Simulation zeigt die besonders herausfordernde Missions-Phase der letzten Momente der Landung mit folgendem Aufrichten und Entfalten der Solarpaneele sowie der Ausrichtung zur Sonne. Nach dieser vollständig autonom erfolgten Sequenz ist der MMX-Rover in der Lage, seine Batterie für die erste Fahrt auf Phobos optimal aufzuladen. Im Projekt werden Simulationen wie diese eingesetzt, um wichtige Erkenntnisse für die weitere Entwicklung des Rovers zu generieren.
Darüber hinaus ist die Software dafür zuständig, das Lokomotionsystem des MMX-Rovers zu überwachen. Dabei werden Sensordaten ausgewertet und als sogenannte Housekeeping-Daten zur zentralen Bord-Software des Rovers geschickt, die diese Daten Richtung Erde weiterleitet. Die Lokomotionsoftware ist Teil der Software auf dem Bord-Computer und kommuniziert mit anderen Softwarekomponenten. Die zentrale Kontrollsoftware erhält zum Beispiel eine Meldung, falls die Ströme oder Temperaturen in Bereichen sind, in denen das Lokomotionssystem seine Bewegungen nicht mehr angemessen ausführen kann.
Geringe Fehleranfälligkeit und hohe Autonomie
Die Softwareentwicklung basiert zum einen auf den Anforderungen an die Bewegungen des Rovers. Dazu gehört unter anderem die Vorgabe, wie schnell der Rover und die Motoren sich höchstens bewegen dürfen, um bei der geringen Gravitation auf Phobos keine unerwünschten Bewegungen auszuführen. Auf der anderen Seite gibt es Anforderungen von der Hardwareseite des Lokomotionssystems, beispielsweise wie schnell das Loggen der Housekeepingdaten vonstatten geht, aber auch wie die Sensoren überwacht werden. Außerdem gibt es Vorgaben anhand des Aufbaus der Gesamtsoftware. Diese liegt in der Hand der französische Raumfahrtagentur CNES (Centre national d’études spatiales) und enthält unter anderem die zentrale Kontrollsoftware. All diese Anforderungen wurden zusammengetragen, um die Softwarearchitektur von LOCO zu entwickeln.
Bei der Softwareentwicklung in großen Raumfahrtprojekten wie der MMX-Mission muss darauf geachtet werden, dass die Software so simpel wie möglich aufgebaut ist, um die Fehleranfälligkeit möglichst gering zu halten. Gleichzeitig soll die Software so autonom wie möglich agieren, da keine direkten Kommandos geschickt werden können und die Housekeepingdaten eine Weile bis zur Erde brauchen.
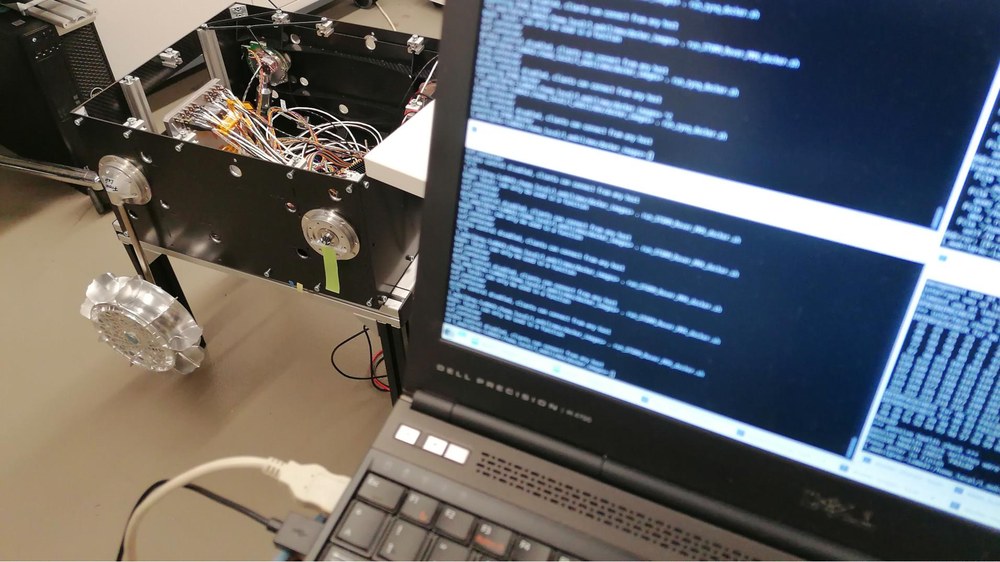
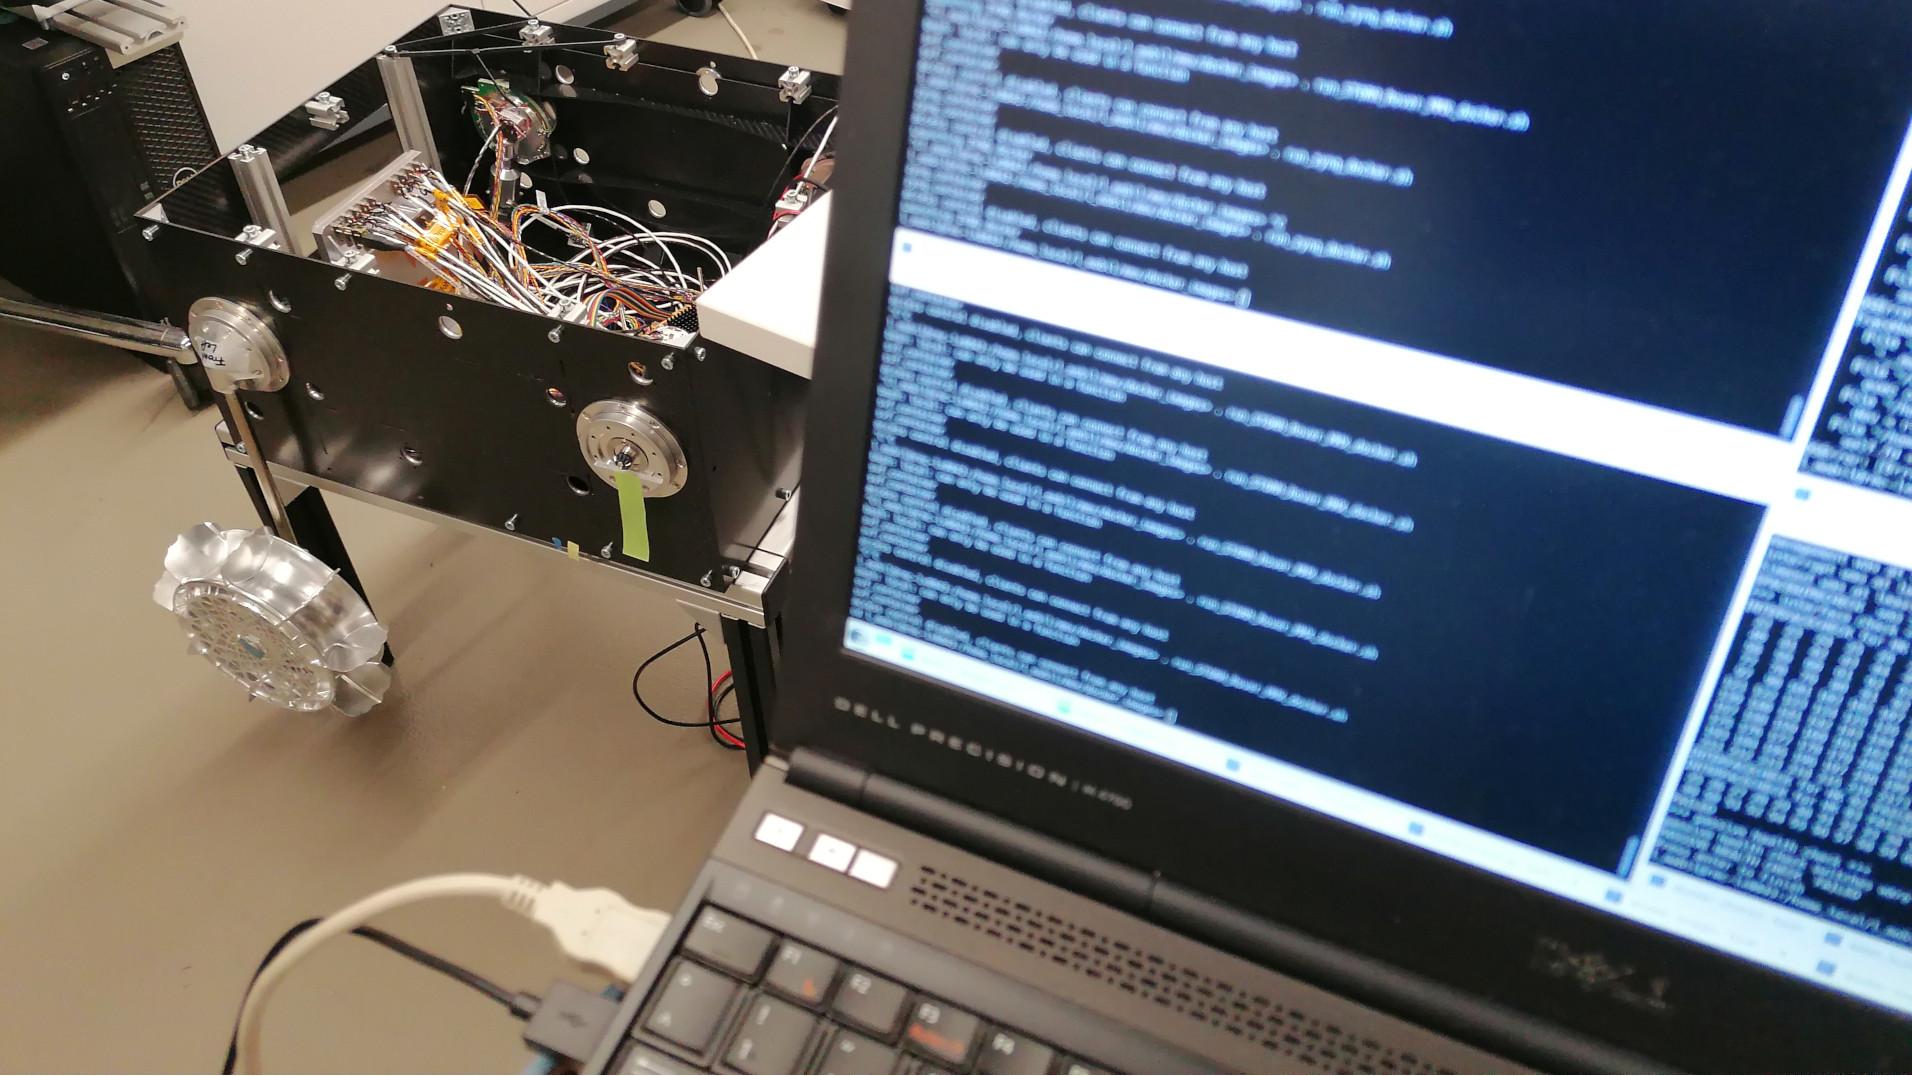
Während der Entwicklung der Software führten die Forschenden permanent Tests durch, um die einzelnen Funktionen und deren Zusammenspiel mit dem restlichen Rover zu testen. Dies ist wichtig, um in der frühen Entwicklungsphase Fehler in der Software sowie die Notwendigkeit zusätzlicher Funktionalitäten zu erkennen. Die Tests wurden sowohl in der Simulation als auch auf einem Modell, das baugleich mit dem Original-Rover ist, ausgeführt. Die Simulation wurde für Tests benutzt, die die Gesamt-Roverbewegung unter Milligravitation untersuchen soll. Dazu gehört zum Beispiel der Algorithmus, der den Rover kurz nach der Landung auf Phobos aufrichten soll. Das Zusammenspiel mit der Hardware hingegen und deren Sensor-Überwachung findet direkt auf der Hardware statt.