Die DLR-Komponenten der ARCHES-Demomission „Space“
Die DLR-Komponenten der ARCHES-Demomission „Space“
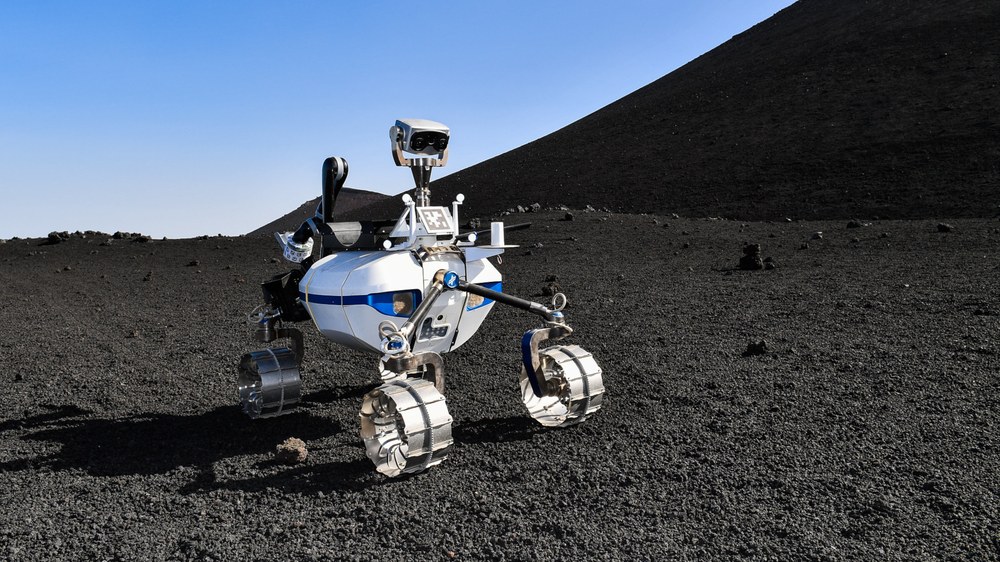
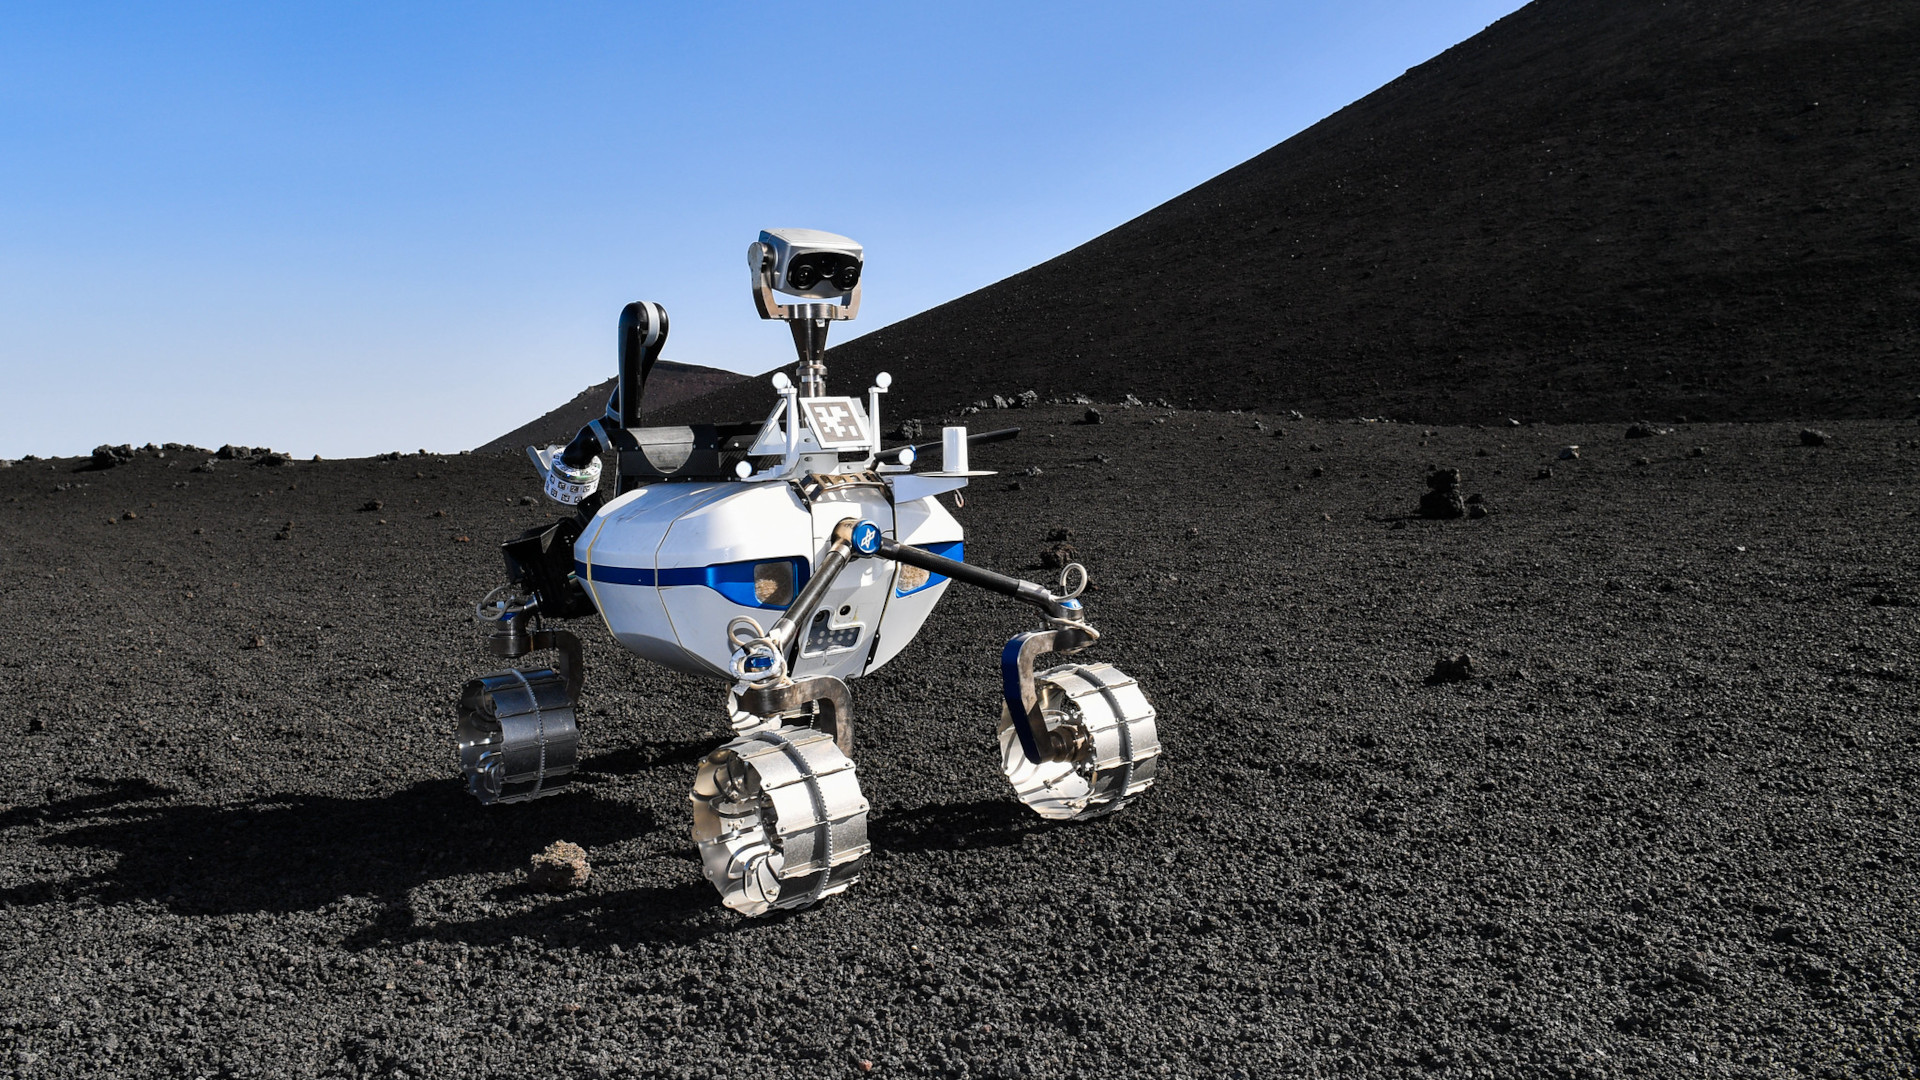
Der Rover LRU 2 des DLR bei der ARCHES-Weltraumsimulation auf dem Ätna
Der Rover LRU (Lightweight Rover Unit) bei einem ganz ungewöhnlichen Außentest auf dem Ätna. Um Missionsszenarien zur robotischen Exploration vor dem Aufbruch zu Mond oder Mars auf der Erde zu erproben, suchten Wissenschaftlerinnen und Wissenschaftler Orte, die den Bedingungen auf einem fremden Himmelskörper möglichst nahekommen.
ARDEA ist ein „Micro Aerial Vehicle", welches von Grund auf am DLR entwickelt wurde. Es misst 68x68x30 Zentimeter und wiegt 2,4 Kilogramm. Zu den Hauptaufgaben des Multikopters zählt die Exploration von unbekannten Umgebungen und die Hilfestellung von Rettungsteams in Katastrophengebieten.
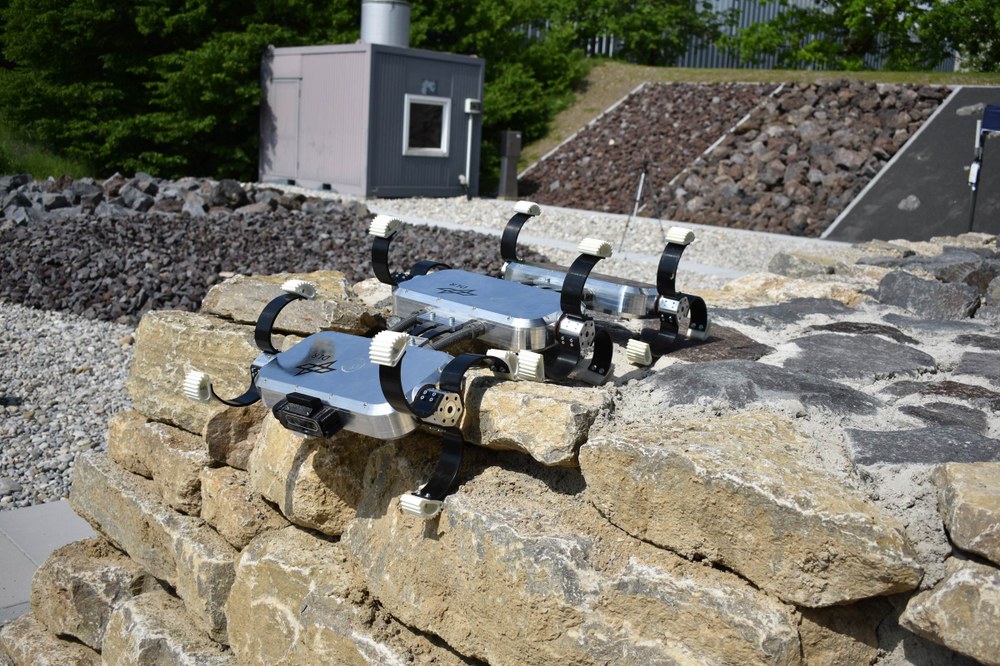
Der DLR-Rover Scout wurde für planetare Explorationen und Einsätze in schwer zugänglichen Gebieten auf der Erde entwickelt. Dazu muss er extrem beweglich und robust sein. Das System ist fehlertolerant gegenüber Motorausfällen oder mechanischem Versagen. Scout kann auch Kopfüber fahren und überlebt Stürze aus mehr als 1,5 Meter Höhe.
Bei der Kartierung des Einsatzgebietes spielte das vom DLR entwickelte Micro Aerial Vehicle ARDEA die Hauptrolle – eine Drohne, die kompakt ist, sehr langsam fliegen kann und über eine große Onboard-Rechenkapazität verfügt. Bei Einsätzen auf Planeten, die eine Atmosphäre besitzen, könnte sie – wie am Ätna – von Rotoren angetrieben werden. Bei einer möglichen Mondmission kämen stattdessen Steuerdüsen zum Einsatz. ARDEA vefügt über zwei Kameras, je eine eine für Rundumsicht und für Tiefendaten. Die Drohne verarbeitet die gewonnenen Daten während des Fluges für die eigene Navigation und tauscht sie mit den Rovern sowie dem Kontrollzentrum aus. Bei ARCHES wurde ARDEA vom Kontrollzentrum in Catania aus gesteuert. Bei einer realen Weltraummission soll dies durch Crewmitglieder, die sich in einem Orbiter oder einer Raumstation in der Umlaufbahn des Zielplaneten befinden, geschehen.
Der Wissenschaftler: LRU1
Auch die beiden Lightweight Rover Units (LRU) des DLR, die bei der ARCHES-Weltraumsimulation zum Einsatz kamen, kartierten ihre jeweilige Umgebung. Alle gesammelten Daten wurden zu einer gemeinsamen Karte zusammengefügt. Durch die unterschiedlichen Sensoren und Blickwinkel der drei robotischen Einheiten ergab sich ein genaues und zuverlässiges Gesamtbild, anhand dessen Gebiete eingegrenzt werden konnten, die wissenschaftlich interessant erschienen. Verfeinert wird die Suche durch Aufnahmen von LRU1, der mit einer Thermal- und einer Teleobjektiv-Kamera sowie einer Spektralfilter-Kamera zur Eingrenzung bestimmter Frequenzbereiche elektromagnetischer Strahlung ausgestattet war. LRU1 fuhr bestimmte Objekte innerhalb des Interessengebietes an, fotografierte diese und sendete die Bilddaten an die Wissenschaftlerinnen und Wissenschaftler im Kontrollzentrum zur Analyse der Gesteinsbestandteile. Unterstützt wurde er dabei von LRU2, der über einen WLAN-Repeater verfügte und somit sicherstellte, dass eine kontinuierliche Internetverbindung zwischen LRU1 und dem Kontrollzentrum besteht. Dieselbe Aufgabe erfüllte bei ARCHES ein weiterer DLR-Rover namens Scout für den Interact-Rover der ESA. Nach Auswertung der Bilder von LRU1 traf das Kontrollzentrum die Entscheidung, wo genau Experimente platziert und Bodenproben entnommen werden sollen. Danach konnten die einzelnen Missionsszenarien abgearbeitet werden.
Der Assistent: LRU2
Die zweite mobile Einheit bei ARCHES war der Rover LRU2. Genau wie LRU1 war er mit Navigationskameras, einer Stereokamera und einer Farbkamera ausgerüstet. Darüber hinaus verfügte er über einen Arm sowie einen „Werkzeuggürtel“ mit einer Schaufel zur Entnahme von Sand und einer Hand zur Entnahme und Bearbeitung von Steinen. Auch konnte er eine Transportbox aufnehmen, in der Bodenproben, WLAN-Repeater oder Ausrüstung für die verschiedenen Experimentszenarien verstaut wurden. Je nachdem, welches Experiment gerade durchgeführt wurde, holte LRU2 die entsprechende Box bei der stationären Einheit, dem Lander, ab.
Die ARCHES-Experimente
Im Szenario „Proben sammeln“ fuhr LRU2 nach entsprechendem Kommando des Kontrollzentrums zum Lander und holte sich dort eine leere Box ab. Anschließend suchte er sich einen sicheren Weg zum Zielgebiet, sammelte dort eine aus granualer Materie oder festem Gestein bestehende Probe ein und transportierte diese zurück zum Lander, von wo aus sie bei einer realen Mission zurück zur Erde gelangen und dort genauer untersucht werden kann.
Bei dem Szenario „LIBS“ ging es um die Bestimmung der Elemente einer Probe mit Hilfe eines laser-spektroskopischen Verfahrens, eine Variante der Atomemissionsspektroskopie, die vergleichsweise einfach anwendbar ist. LIBS war in eine Experimentbox integriert, die von LRU2 am Lander abgeholt und im Zielgebiet an einem Stein, der von Interesse ist, platziert wurde. Dort kam der Laser aus einer Entfernung von weniger als zehn Zentimetern zum Einsatz. Bei der Verdampfung des Gesteinsmaterials entstand ein Plasma, an dem eine Spektralanalyse durchgeführt wurde und deren Ergebnis an das Kontrollzentrum zur Bestimmung der Zusammensetzung übermittelt wurde.
Die Suche nach Leben außerhalb der Erde war Gegenstand des Szenarios LOFAR (Low Frequency Array). Im Rahmen von ARCHES wurde die Platzierung der Experiment-Hardware, die bei einer zukünftigen Mondmission zum Einsatz kommen kann, getestet: Auf der erdabgewandten Seite des Mondes sollen zusammengeschlossene Teleskop-Einheiten großflächig angeordnet werden und den Radiobereich des elektromagnetischen Spektrums nach möglichen Anzeichen von intelligenten extraterrestrischen Zivilisationen durchscannen. Bei der Analogmission am Ätna war es Aufgabe von LRU2, sechs Boxen mit jeweils einer LOFAR-Antenne in Form einer einfach gebauten Drahtpyramide entsprechend dem Muster, das später auf der Mondoberfläche angewandt wird, zu verteilen.
Im Projekt ARCHES haben das DLR und das Karlsruher Institut für Technologie (KIT) zusammen an der Weltraum-Analogmission gearbeitet. Die Europäische Weltraumorganisation (ESA) nahm hieran teil. An der Tiefsee-Analogmission in Regie der Helmholtz-Zentren für Polar- und Meeresforschung (Alfred-Wegener-Institut , AWI) sowie für Ozeanforschung (GEOMAR ) war das DLR ebenfalls beteiligt. Die Erkenntnisse werden unter allen Partnern ausgetauscht und sollen unabhängig vom jeweiligen Einsatzszenario nutzbar gemacht werden. Dies gilt sowohl für die Hardware als auch für die gemeinsame Analyse und Interpretation von Daten durch die Roboter des Netzwerks sowie deren Interaktion mit dem Menschen.