GEMSTAR
Toolketten wie GEMSTAR ermöglichen die szenarienbasierte Sicherheitsbewertung automatisierter Fahrfunktionen und liefern zertifizierungsrelevante Nachweise ohne reale Fahrtests.
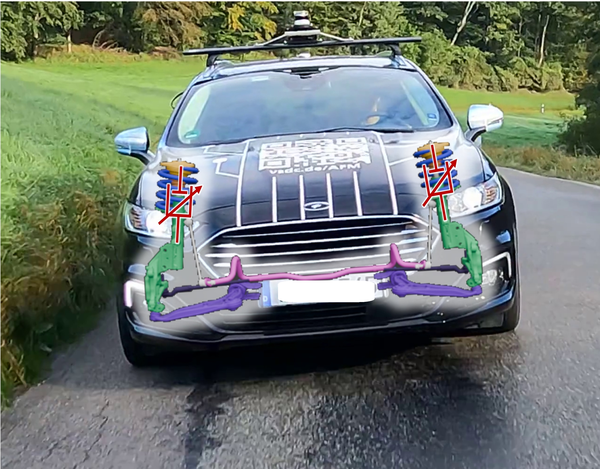
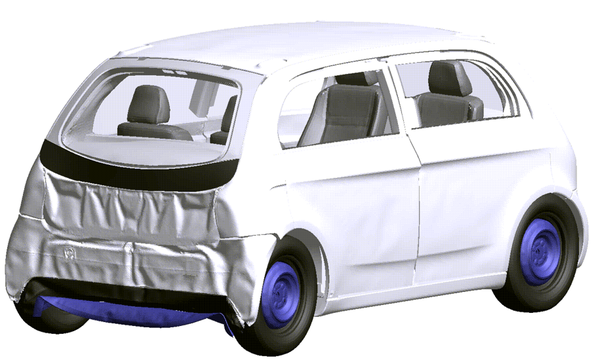
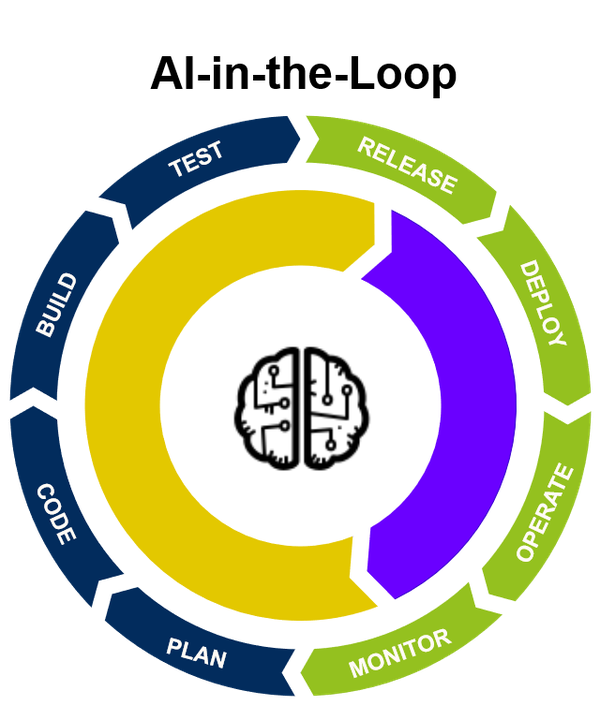
Im Projekt V&V4Transformation (Verification & Validation Methods and Toolchains for Mobility Transformation) werden Methoden und Werkzeugketten entwickelt und implementiert, um die Sicherheit automatisierter Fahrfunktionen nachzuweisen und fortlaufend im Betrieb zu gewährleisten. Der Fokus liegt auf dem Paradigmenwechsel von reinen Realfahrten hin zur Nutzung von gemischt-virtuellen Simulationsumgebungen im Rahmen der Zulassung autonomer Fahrzeuge (Level 4 und Level 5).

Betriebsbereiche und Verkehrsszenarien für autonome Fahrzeuge sind "Open-World"-Umgebungen, die ständigen Veränderungen unterliegen. Ein klassisches "Freifahren" im Feld reicht für den Sicherheitsnachweis nicht mehr aus. Stattdessen ist es erforderlich, Fahrzeuge bereits in der Entwicklungsphase sowie kontinuierlich im Betrieb virtuell zu zertifizieren.
Dies erfordert:

V&V4Transformation baut auf dem bestehenden "NGC Simulation Framework" des DLR auf und erweitert es. Es wird ein integrativer Ansatz verfolgt, der verschiedenste Automotive-Simulatoren verbindet.
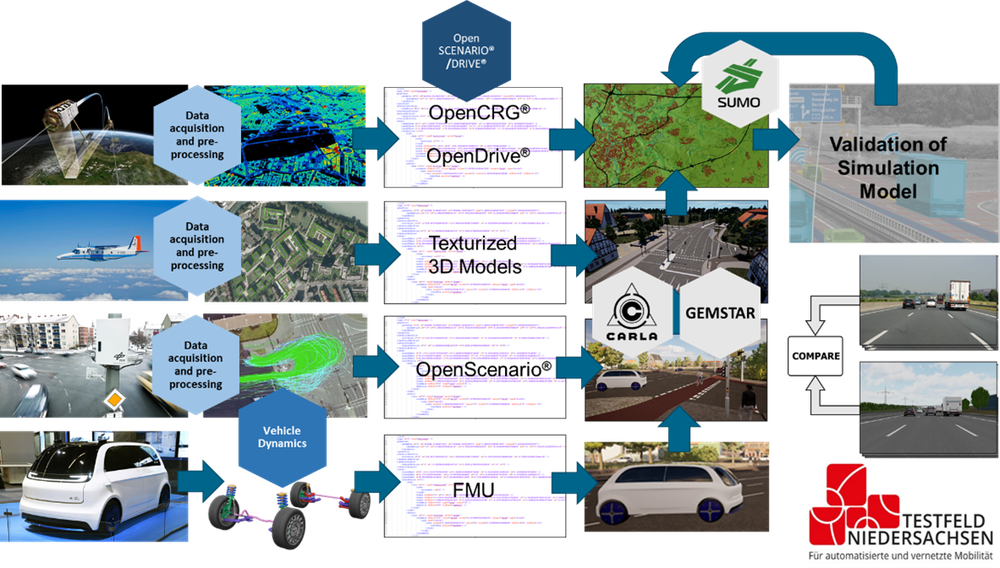
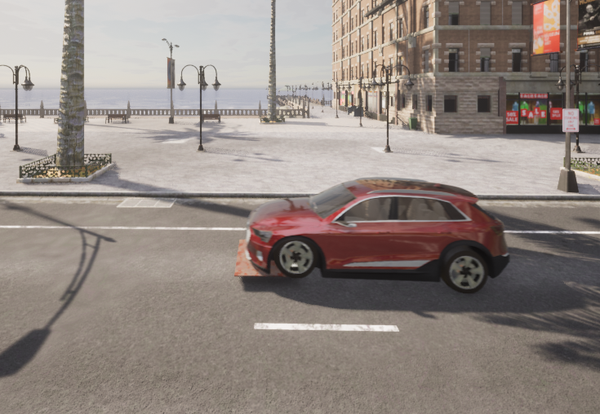
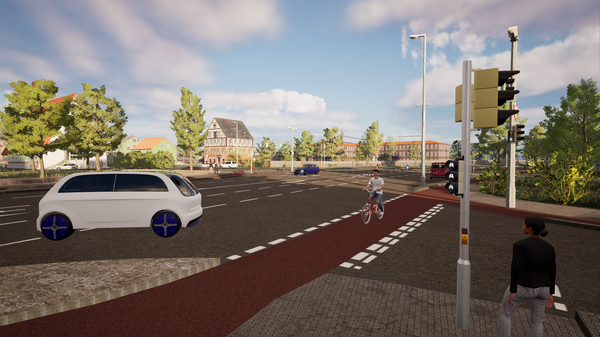
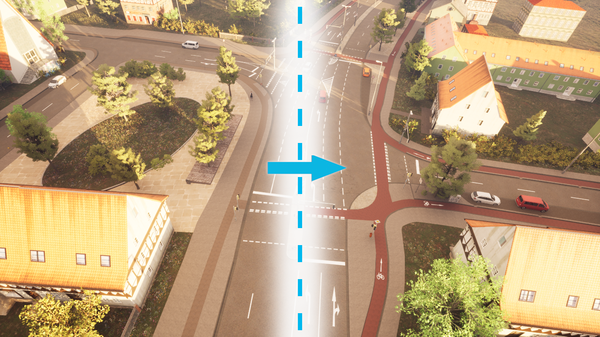
Das Herzstück der Strategie ist die automatisierbare Erstellung und Verwendung von validierten Digitalen Zwillingen zur Entwicklung, Erprobung und Zulassung autonomer Fahrzeuge. Diese entsprechen einer virtuellen Darstellung eines konkreten physischen Verkehrsbereichs (einschließlich Straßeninfrastruktur, Gebäude und dynamischem Umgebungsverkehr). Basierend auf diesen validierten Modellen entwickelt das Projekt effiziente Werkzeugketten für:
Die entwickelten Methoden und Werkzeugketten werden nicht nur theoretisch erarbeitet, sondern in praxisnahen Use-Cases evaluiert und demonstriert. Dabei stehen urbane Mobilität und Logistik im Fokus:
Das übergeordnete Ziel des Projekts V&V4Transformation ist es, Hürden für die Marktreife autonomer Fahrzeuge abzubauen, indem Methoden für die Nachweisbarkeit und Zertifizierbarkeit von autonomen Fahrzeugen entwickelt werden.
Die Kernziele im Überblick:
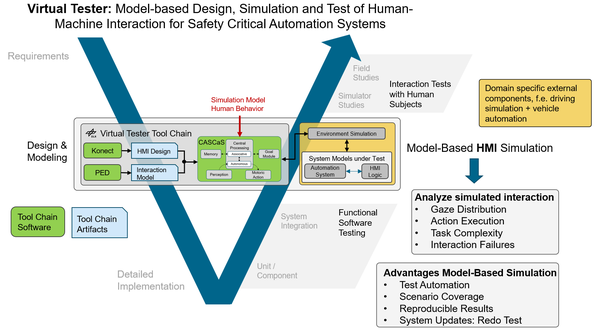
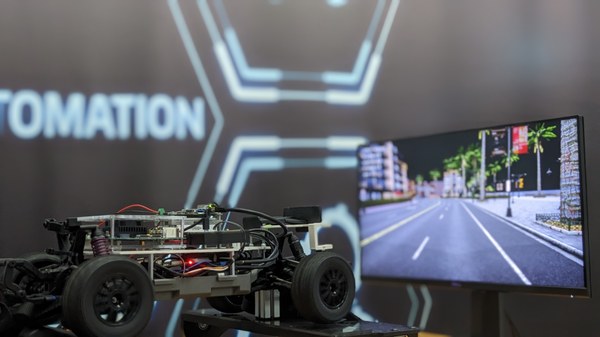
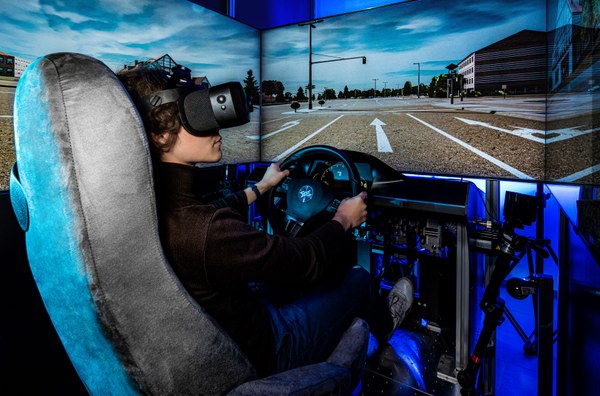
Neben den Methoden und Werkzeugen zur Entwicklung und Erprobung technischer Systeme liegt ein weiterer Fokus auf Methoden und simulationsbasierten Werkzeugen zur Mensch-Maschine-Interaktion. Dazu gehören sowohl echtzeitfähige Simulationen mit menschlichen Probanden in Fahrsimulatoren als auch modellbasierte Simulationen der Mensch-Maschine-Interaktion unter Verwendung rechnergestützter Modelle menschlichen Verhaltens. Mit diesen unterschiedlichen simulationsbasierten Methoden und Werkzeugen konnten bereits zahlreiche heterogene Studien und Tests erfolgreich durchgeführt werden. Alle im Folgenden dargestellten Verifikations- und Validierungstoolketten (V&V) verwenden Komponenten des NGC Simulations-Frameworks.