Weltraumschrott entfernen


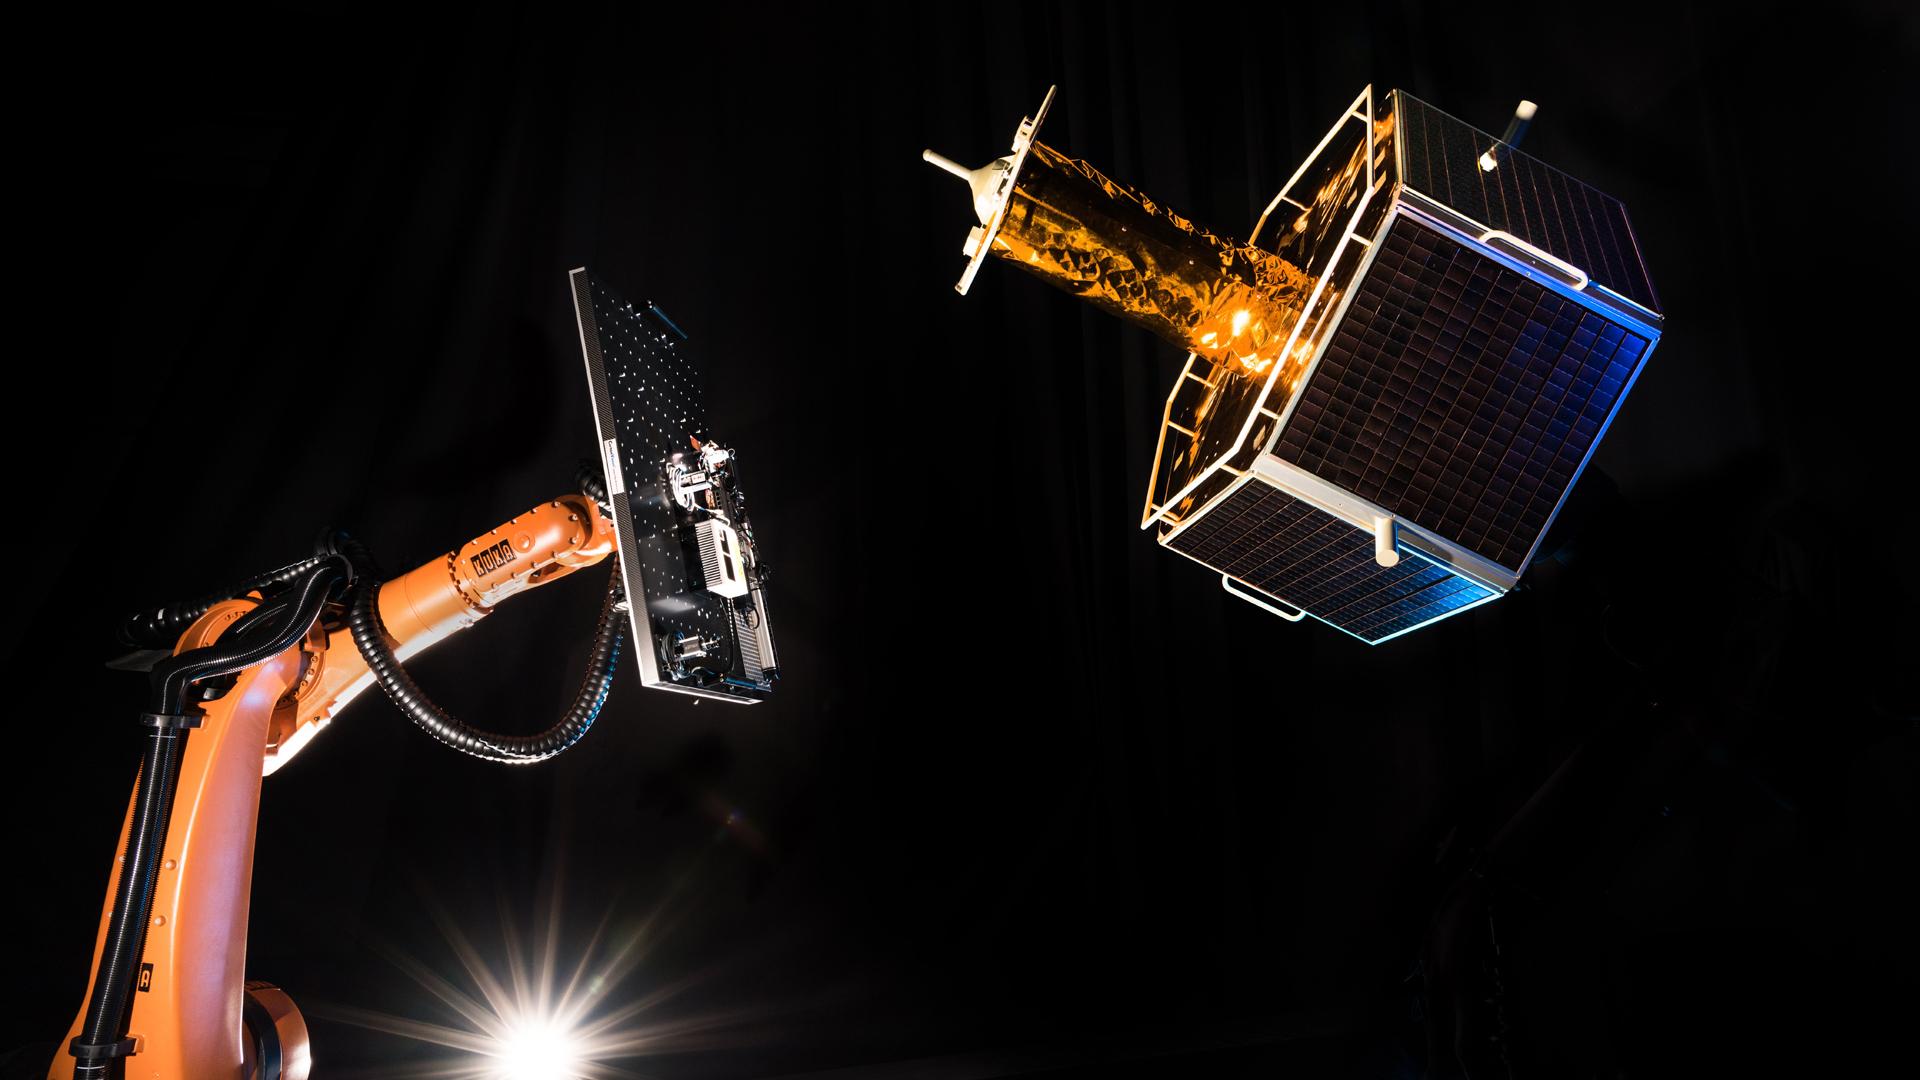
Versuchsanlage EPOS 2.0 (European Proximity Operations Simulator)
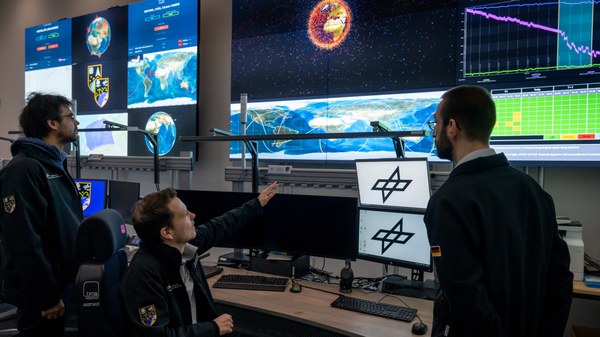
Die EPOS 2.0-Anlage im Nationalen Raumfahrtkontrollzentrum (GSOC) ist eine hochspezialisierte Forschungsinfrastruktur, um anspruchsvolle Rendezvous- und Docking-Manöver im Weltraum zu entwickeln und zu testen. Mit einer Positioniergenauigkeit im Submillimeterbereich und einer Kommandierungsrate von 250 Hertz ermöglicht die Anlage hochpräzise Tests.

ADEO-L-Bremssegel erfolgreich im Labor entfaltet
Die jahrelange Forschung des DLR zu Komponenten in Bremssegeln für Satelliten kommt nun in Zusammenarbeit mit der Firma HPS in die Anwendung. Bremssegel sollen dafür sorgen, ausgediente Satelliten aus dem niedrigen Erdorbit schneller zu entsorgen.
Bild: 2/4, Credit:
TINA – This-Is-Not-an-Arm
Das DLR entwickelt im Projekt TINA einen modularen, kleinen Roboterarm, der für den Einsatz im Weltraum konzipiert ist. TINA soll vor allem in ISAM-Anwendungen (In-Space-Assembly-Manufacturing) auf Kleinsatelliten eingesetzt werden, um Astronauten und Astronautinnen bei Aufgaben in Raumstationen zu unterstützen, etwa bei der Montage oder Reparatur.
Assistenz- und Wartungssysteme sowie Versuchsanlagen des DLR im Überblick
Bremssegel für Satelliten - ADEO | Im ESA-Projekt ADEO (Architectural Design and Testing of a De-orbiting subsystem) war das DLR an der Entwicklung und Erprobung eines ultraleichten, entfaltbaren Segels der Firma HPS GmbH beteiligt. Das Segel vergrößert die aerodynamische Angriffsfläche von Satelliten oder Raketenstufen und beschleunigt deren Wiedereintritt in die Erdatmosphäre. Es dient somit der aktiven Reduzierung von Weltraumschrott und verringert das Risiko von Kollisionen im Orbit. Ziel des Projekts ist es, eine passive De-Orbit-Lösung bereitzustellen, die ohne zusätzliche Energie oder Steuerung auskommt. |
Kreislaufwirtschaft im Orbit - ION | Ziel im DLR-Projekt ION (Impulsprojekt Orbitale Nachhaltigkeit) ist es, Konzepte und Technologien zur Steigerung der Nachhaltigkeit im Erdorbit während der gesamten Lebensdauer von Satelliten und orbitalen Infrastrukturen zu entwickeln. Mit dem Projekt ION bündelt das DLR daher seine Kompetenzen aus Raumfahrt, Sicherheit und Luftfahrt, vor allem im Bereich des Satellitenbetriebs, der Robotik und Automation, der Beobachtung und Vermessung des Weltraumschrotts, des Weltraumwetters, sowie der Erfahrung zur Wartung und Reparatur im Luftfahrtbereich. Das zentrale Anliegen ist die Entwicklung von Technologien, die das Zusammenspiel zwischen Bodenstationen und orbitalen Systemen verbessern – etwa durch präzise Erfassung der Rotationsrate von Trümmerteilen, um deren Einfangen zu erleichtern. |
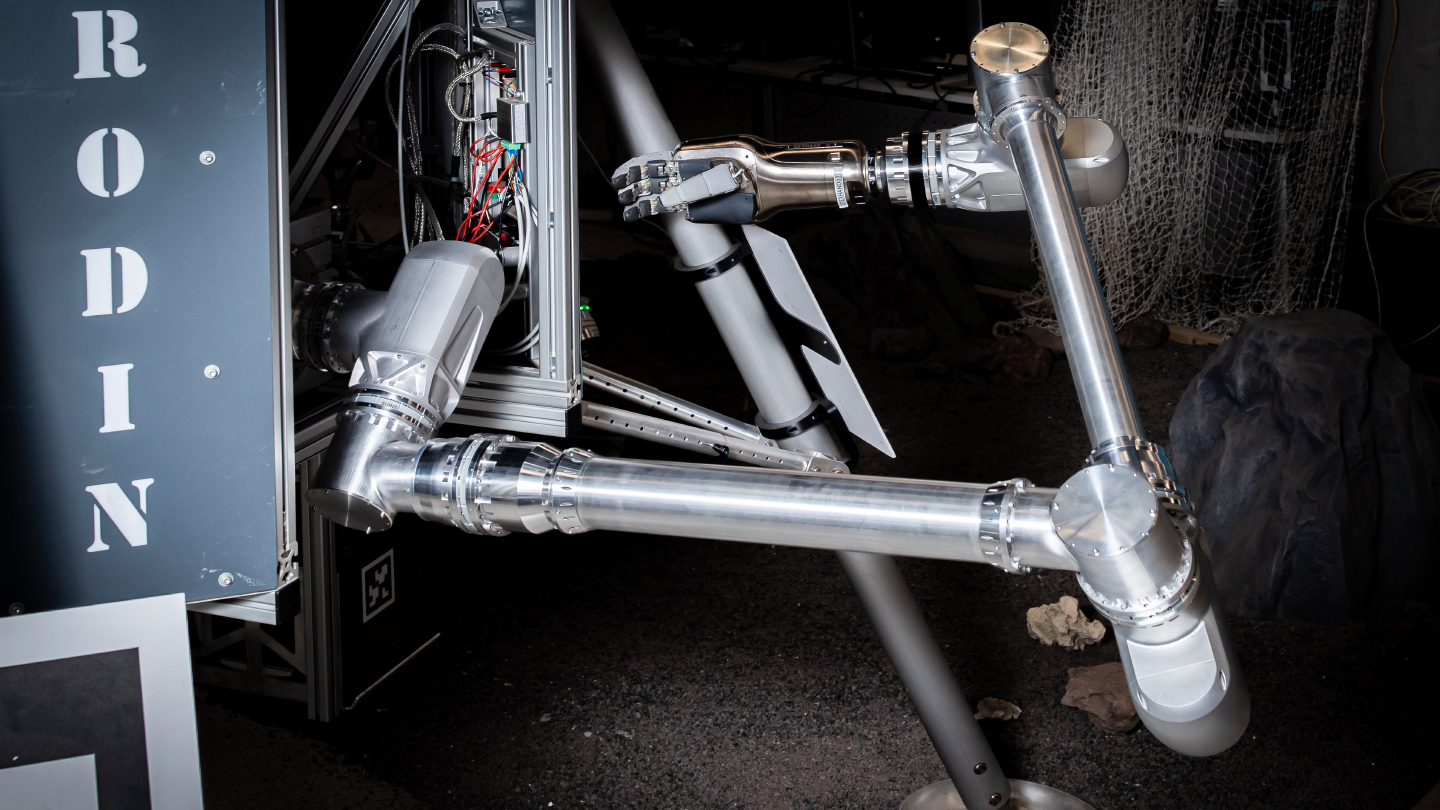
Roboterarm CAESAR | Bei CAESAR (Compliant Assistance and Exploration Space Robot) handelt es sich um einen für Exploration und Assistenz im Weltraum entwickelten Roboterarm. Er wurde für eine Vielzahl von Aufgaben entwickelt, beispielsweise den Zusammenbau von Strukturen, die Wartung und Reparatur von Satelliten oder das Entfernen von Weltraumschrott. CAESAR vereint innovative Elektronik und Mechanik mit neuen Regelungsverfahren. Ähnlich wie ein menschlicher Arm besitzt der Roboter sieben Freiheitsgrade, was ihm gegenüber Standardrobotern eine höhere Flexibilität verleiht. Eine am Roboter installierte Hand, die so genannte „Spacehand“ erlaubt ihm auch, taumelnde oder nicht kooperative Satelliten zu greifen und zu stabilisieren. |
Roboterarm TINA | Das DLR entwickelt mit TINA (This-Is-Not-an-Arm) einen modularen, kleinen Roboterarm, der für den Einsatz im Weltraum konzipiert ist. TINA soll vor allem in ISAM-Anwendungen (In-Space Servicing, Assembly, and Manufacturing), also für die Herstellung und Montage im Weltraum auf Kleinsatelliten eingesetzt werden. Darüber hinaus eignet sich der Arm für den Einsatz bei die Erkundungsmissionen zum Mond und Mars, wo er Proben nehmen, reinigen und transportieren kann. TINA wird außerdem als Station-Butler eingesetzt, der monotone Aufgaben in Raumstationen übernimmt, oder in zukünftigen Mond- und Marsgewächshäusern, wie beispielsweise im EDEN-LUNA-Gewächshaus des DLR, wo der Roboter Pflanzen überwacht und pflegt. |
EROSS: Service für den geostationären Orbit | Das von der Europäischen Union (EU) geförderte Projekt EROSS (European Robotic Orbital Support Services In-Orbit Demonstration) wird zusammen mit anderen europäischen Organisationen umgesetzt, um einen sicheren und zuverlässigen Service zu entwickeln, der Satelliten im niedrigen und geostationären Orbit unterstützt. So soll die Lebensdauer von Satelliten verlängert und die Nutzung des Weltraums nachhaltiger und effizienter gestaltet werden. Das DLR arbeitet im Projekt daran, eine Weltraummission zu planen und vorzubereiten, bei der wichtige Techniken für die Wartung von Satelliten im Orbit getestet werden. Dabei geht es darum, zwei Raumfahrzeuge so zusammenzuführen, dass sie sich im All treffen und dann der DLR-Roboterarm CAESAR Aufgaben wie das Greifen, Betanken oder Austauschen von Bauteilen übernimmt. |
Versuchsanlage EPOS 2.0 | Das DLR betreibt mit der Versuchsanlage EPOS 2.0 (European Proximity Operations Simulator 2.0) eine hochspezialisierte Forschungsinfrastruktur, um anspruchsvolle Rendezvous- und Docking-Manöver im Weltraum zu entwickeln und zu testen. Diese Manöver sind essenziell für Missionen wie orbitale Wartungs- und Abschleppdienste, bei denen Service-Satelliten autonome Annäherungen an nicht-kooperative, passive Satelliten durchführen müssen. Solche Satelliten verfügen oft über keine speziellen Vorrichtungen für Rendezvous oder Docking, was die Entwicklung neuer Navigationssysteme, Sensoren und Antriebstechnologien erfordert. Eine besondere Herausforderung stellt zudem der Umgang mit taumelnden Zielsatelliten dar, deren unkontrollierte Bewegungen präzise und in Echtzeit simuliert werden müssen. Die EPOS 2.0-Anlage befindet sich im Nationalen Raumfahrtkontrollzentrum (GSOC) des DLR und dient als zentrale Testumgebung für die Konzeption, Entwicklung, Validierung und Verifikation von Rendezvous-Sensoren und -Systemen. |
Versuchsanlage OOS-SIM | OOS-SIM (On-Orbit Servicing Simulator) ist ein Simulator für On-Orbit-Service-Aufgaben wie Montage-, Wartungs- und Instandhaltungsarbeiten an Satelliten, die sich in einer Umlaufbahn um die Erde befinden. Außerdem wird die Einsetzbarkeit des Systems bei der Entfernung von nicht mehr funktionierenden taumelnden Zielsatelliten aus dem Orbit untersucht. Die OOS-SIM-Anlage hat zweierlei Nutzen: Sie simuliert zum einen die komplexe Dynamik mehrerer frei fliegender Roboter im Orbit – ohne den Einfluss der Schwerkraft. Zum anderen bietet sie eine Testplattform für die Entwicklung und Überprüfung von Steuerungs- und Bildverarbeitungsverfahren für orbitale Robotik. Dabei muss die Robotersteuerung die Wechselwirkung zwischen Roboter und Satellitenbasis auch ohne Schwerkraft zuverlässig regeln. |